
What Is a Brushless DC Motor? Quomodo operatur & Key Genera
 2026.03.25
 Industria News
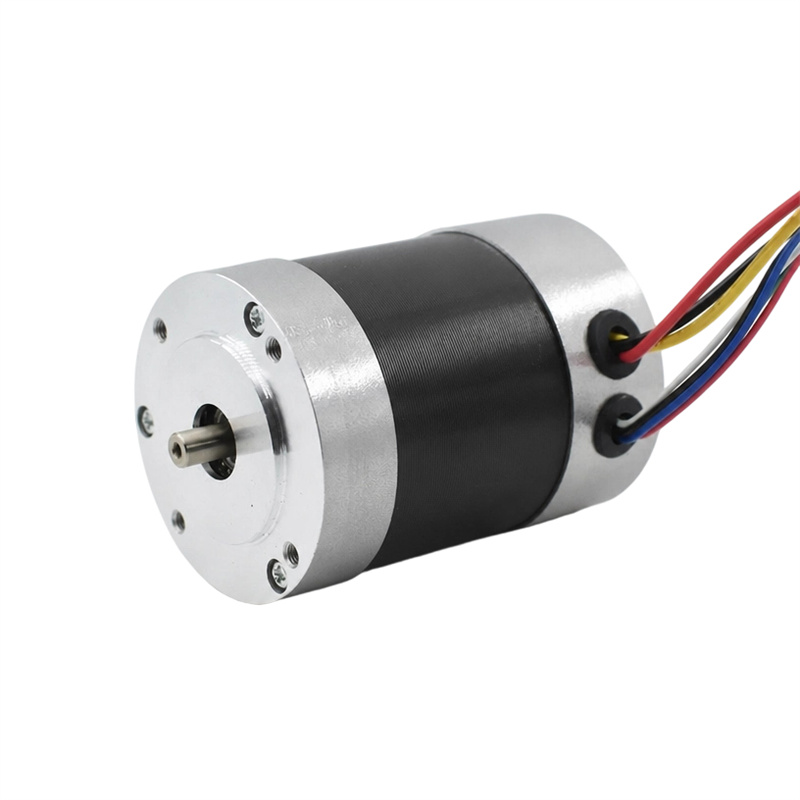
A Brushless DC motricium (BLDC motor) electrically commutata synchrone motoria cum vi directo currenti, ubi traditum systema mechanica peniculus et commutator electronic commutationis substituitur. The result is a motor that runs cooler, lasts longer, operates more quietly, and delivers higher efficiency — typically 85-93% comparari 75-80% for equivalent brushed DC motors. Haec commoda motores BLDC fecerunt electionem dominantem in applicationibus ab computatrum refrigerationis cinematographicorum ad vehiculis electricis et automationis industriae.
How a Brushless DC Motor Works
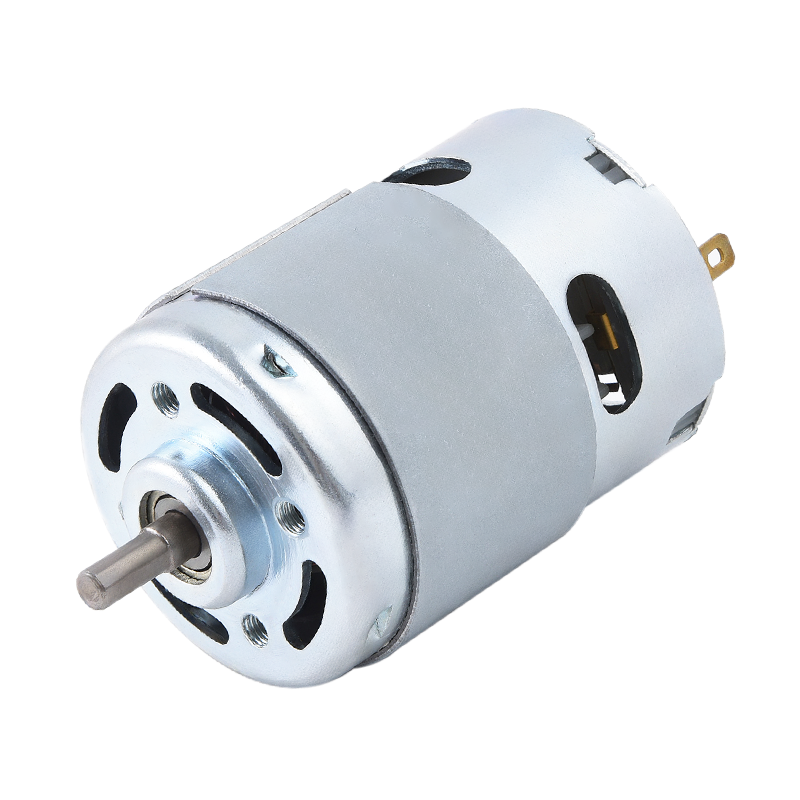
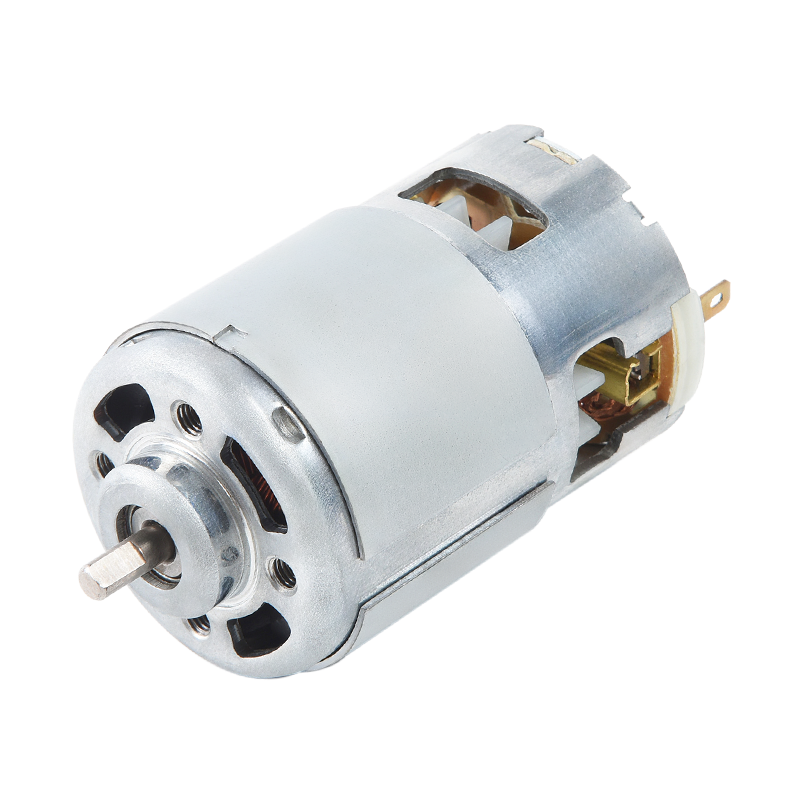
In conventionali DC motore praestricta, perterget carbonis contra commutatorem rotantem physice labi ut directum currentem in ambages rotoris mutandum, continuam gyrationem creando. This mechanical contact generates friction, heat, and wear. A brushless DC motor eliminates this entirely.
In motore BLDC, the permanent magnets are on the rotor et " wound coils (stator windings) are stationary . Moderatorem electronicum — MOSFETs vel IGBTs typice utens — agitando gyros statoram in serie praecise, generans campum magneticum rotatum quem magnetes rotoris permanentes sequuntur. A Hall-effect sensor or encoder monitors rotor position so the controller knows exactly when to switch each phase.
Sequentia Commutatio
Most BLDC motors use three-phase winding in a star (Y) or delta configuration. The controller fires two of the three phases at any given moment, cycling through six switching states per electrical revolution. This six-step commutation produces the rotating magnetic field. In sensoriis BLDC agitet, dorsum-EMF (vis electromotiva) in periodo impotenti detecta sensoriis reponit - sumptus reducens et operationem in extrema temperaturis ubi sensores deficerent.
Core Components of a Brushless DC Motor
- Statoris: The stationary outer assembly carrying laminated iron cores wound with copper coils. Core losses and copper losses determine motor efficiency; high-grade silicon steel laminations reduce eddy current losses.
- Rotor: Coetus interior rotabilis magnetibus permanentibus raris-terrae accommodatus — typice neodymium-ferrum-boron (NdFeB) — quae densitatem altissimam in volumine compacto praebent.
- Aula-effectus Sensores: Three sensors, spaced 120° apart, detect rotor magnetic pole position and feed signals to the ESC/driver for precise commutation timing.
- Electronic Speed Controller (ESC) / Driver: Cerebri ratio. Positionem feedback interpretatur, phase commutationes moderatur, celeritatem per PWM (pulsu-latitudinis modulationis) disponit, et contra supercurrentem et overtemperantem tuetur.
- Gerentes: Ball bearings (most common) or sleeve bearings support the rotor shaft; bearing quality directly affects noise levels and service life.
Brushless DC Motor vs. D Motor Brushed: A Direct Comparison
| Parameter | Brushless DC Motor | Brushed DC Motor |
|---|---|---|
| Efficientia | 85-93% | 75-80% |
| Service Vita | 10,000–30,000 hours | 1,000–5,000 hours |
| Tutela | Minimal (no brush replacement) | Periodic brush inspection/replacement |
| sonitus & EMI | Low (non penicillo arcing) | Higher (brush sparking generates EMI) |
| Speed Control | Precise, wide range via ESC | Simplicior voltage imperium |
| Power Density | Higher (heat in stator, easily dissipated) | Lower (heat generated in rotating rotor) |
| System Cost | Higher (requires driver electronics) | Lower upfront cost |
| Scintilla / Risk FRAGOR | Nulla (tutum ad ambitus ancipitia) | Present (brush arcing) |
Types of Brushless DC Motors by Rotor Configuration
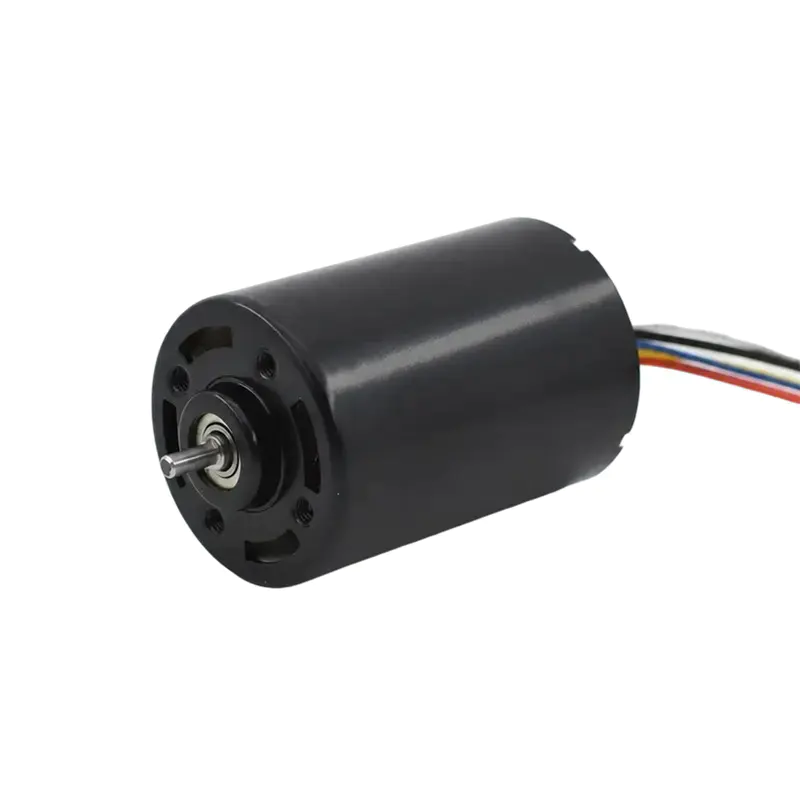
Inner Rotor (Inrunner) BLDC Motor
The rotor sits inside the stator, the conventional arrangement. Inrunner motoribus typically have lower rotor inertia , enabling faster acceleration and deceleration. They are well-suited for high-speed applications such as RC aircraft where RPMs can exceed 50,000 rpm . However, their smaller rotor diameter limits the torque arm, resulting in lower torque at equivalent power.
Exterior Rotor (Outrunner) BLDC Motor
The rotor wraps around the outside of the stator. This geometry increases the rotor's effective radius, generating significantly magis Aureus in inferioribus velocitatibus without a gearbox. Outrunner motors are the standard choice for drone propulsion, direct-drive turntables, and e-bike hub motors. A typical outrunner drone motor rated at 1000 KV (1000 rpm/volt) can deliver 3–5× the torque of a comparable inrunner at the same power rating.
Axial Flux BLDC Motor
The magnetic flux travels parallel to the motor shaft rather than radially. This architecture produces an extremely thin, disc-shaped motor with eximia potentia ut- ponderis ratio — some axial flux designs achieve power densities above 5 kW/kg , making them attractive for electric vehicles, aircraft, and space-constrained industrial equipment.
Micro Brushless DC Motor: Precision in a Miniature Package
A micro brushless DC motor applies BLDC technology at a very small scale — typically with outer diameters ranging from 4 mm usque ad 22 mm potentia et output ab sub 1 W usque ad 50 circa W. Eliminatio perterget praesertim critica in hac scala, quia pertergetes minuuntur valde cito deficiunt et particulam generant contaminationem quae in apparatu medicorum vel opticorum non ingrata est.
Key Specifications Micro BLDC Motors
| Diameter | Typical Voltage | Non-Load Volo | Continua Power | Typicam Applicationemem |
|---|---|---|---|---|
| 4-6 mm | 3.3-5 V | 50,000-100,000 rpm | < 1 W | Micro fuci, wearables |
| 8-12 mm | 5-12 V | 200,000-60,000 rpm | 1-5 W | Instrumenta medica, instrumenta dentalia |
| 16-22 mm | 12-24 V | 10,000-30,000 rpm | 5-50 W | Robotics, lab automation, camera gimbals |
Ubi Micro Brushless DC Motorum sunt usus
- Instrumenta medica et chirurgica: Manipulos dentales, endoscopes, infusiones soleatus, et robots chirurgicos motores quaerunt, qui nullam contaminationem particulatam gignunt et cyclos sterilizationis sustinent — postulat ut sola consilia sine virgultis certo occurrere possint.
- Minima fuci et UAVs; Micro BLDC motores in 8-16 mm range propellentes propellentes in fucos nanos et UAVs umbraticos ubi pondus in P. mensuratur.
- Camera stabilizatio (gimbals); Smooth, low-cogging micro BLDC motors maintain camera orientation without introducing vibration into footage.
- Instrumenta laboratorium et analyticum: Centrifugae, micropumps, et spectroscopia instrumenti certae velocitatis temperantia et longi intervallis sustentationis nituntur.
- Dolor eu nisl: Ferreus orbis coegi motores fusos, libellos refrigerantes fans, et electrici toothbrushes omnes usus technologiae BLDC miniaturizatae.
BLDC Motor euismod laoreet debes intelligere
Selecting a brushless DC motor without understanding its core specifications leads to underperformance or premature failure. Maxime critici parametri sunt:
- KV Rating (rpm/V); Quot RPM motor per voltam copiarum nullo onere producit definit. A 1500 KV motoria ad 12 V circiter 18,000 rpm expositae tradit. Inferior KV = plures Aureus; altius KV = celerius.
- Continua Current Rating (A); Maximum currenti sustentatum sine limitibus scelerisque excedentibus. Hoc rating excedens, velit flexuosum trahit, immedicabile damnum intra minuta faciens.
- Stall Torque (N·m vel mN·m); Maximus torque motor in nulla celeritate producit. Hic limites quos gearboxes vel onera directe agi possunt.
- Back-EMF Constans (Ke); Propinquum KV; determinat quantum intentione motoris per unitatem celeritatis generat. Critica de consilio aurigae et calculis braking regenerativis.
- Polonorum numerus: More poles = smoother torque at low speeds but limits maximum RPM. Two-pole motors can reach extremely high speeds; 14-pole motors provide smooth low-speed torque for direct-drive applications.
- Thermal Resistance (°C/W): Indicat quam celerrime motor damni per watt calefaciat. Motores cum humilitate scelerisque resistentiae (calidi dissipationis boni) superiora continua onera tolerant.
How to Select the Right Brushless DC Motor
- Define the load torque and speed requirement. Punctum operantem computa: qua torque (N·m) qua celeritate opus est? This sets the power requirement: P = T × ω.
- Choose inner rotor or outer rotor. High-speed, low-torque loads favor inrunners. Low-speed, high-torque direct-drive loads favor outrunners. If a gearbox is acceptable, either configuration works.
- Select voltage based on system bus. Congruit motor KV ad copiam intentionis tuae sic punctum operativum in tabula efficientiae motoris cadit. Running a high-KV motor on high voltage without load limits wastes energy and risks overspeeding.
- Cognoscere fines scelerisque. Confirm continuous current rating exceeds your required current at the operating point with a margin of at least 20-30% .
- Choose sensored vs. sensorless commutation. Sensored motors (Hall sensors) excel in variable-load applications requiring smooth startup. Sensorless designs are simpler and more cost-effective for constant-speed applications like fans and pumps.
- Select a compatible driver/ESC. Match the driver's voltage range, current rating, and commutation type (sensored/sensorless) to the motor. A mismatched driver is the most common cause of BLDC system failure in field applications.
Common Applications of Brushless DC Motors by Industry
| Industry | Application | Cur BLDC? |
|---|---|---|
| Automotiva / EV | Traction motors, power steering, HVAC blowers | High efficiency, long service life, precise control |
| Dolor Electronics | HDD spindles, laptop fans, cordless power tools | Low noise, compact size, reliability |
| HVAC / Appliances | Inverter compressors, fans, washing machine drums | Variable speed control, energy savings up to 30% |
| Industriae Automation | Servo drives, conveyor systems, CNC spindles | Praesens locus, summus cycli officium, humilis sustentationem |
| Aerospace / Dones | UAV propulsion, actuators, reaction wheels | Power-to-weight ratio, reliability in harsh environments |
| Medical | Surgical robots, infusion pumps, ventilators | Nulla peniculus particula contaminationis, sterilitatis compatibilitas |
commoda and Limitationes: An Honest Assessment
Advantages
- Diutius vita perficienda; Sine perterget ad induendum, motores BLDC petit consequi 20000-30,000 horae MTBF (mean time between failures), often outlasting the equipment they are installed in.
- Higher efficiency across the speed range: Electronic commutation is optimized at every operating point; motores reici efficientiam amittunt in oneribus partialibus ob resistentiam fixa penicillo contactus.
- Better thermal management: Calor generatur in statori stationario, quod directe potest calori deprimi ad habitationem motoriam — longe efficacius quam refrigeratio rotoris sphearae.
- Low electromagnetic interference (EMI): Nullae arcuationes penicillo modo BLDC motores stricte EMI signa conveniunt (EN 55014, CISPR 11) sine eliquatione externa ampla.
- Safe in hazardous environments: Nulla arcuatio BLDC motores aptas facit ad ambitus gasi vel pulvis flammabiles ubi motores scopuli prohibiti essent.
Limitations
- Ratio superior sumptus: Ipse motor tantum marginaliter plus quam aequivalens penicillo constare potest, sed exactoris requisiti/ESC addit 30-100% to total system cost depending on power level.
- Plurior imperium complexus est; Exsequens satus lenis, auriculae minimizationis torques, et campus debilitans ad operationem supra aestimatam velocitatem requirit firmware praeclarus — insignis machinalis conatus.
- Rare-earth magnet dependency: Magnetes ndFeB subditi sunt, ut catenae angustiae et pretium LEVITAS suppleant; ipsi etiam demagnetize super eorum temperatus Curie (typice 80-120°C vexillum gradus).
- Aureus cogging: Ad celeritates infimas, commercium inter foramina statoris et magnetes rotor magnetes torques laniatus ("cogging" ("cogging") mitigari debent, quae mitigari debent per algorithms declivi vel provectum in cura positionis applicationes.
Future Trends in Brushless DC Motor Technology
BLDC technologia motoria celeriter evolvere pergit, pulsus per electricitatem translationis et roboticorum expansionem. Key development directions include:
- Integrated motor-driver modules: Coniungendo electronica motoria et auriga eius in unum signatum institutionem simplificat et reducit ad wiring, iam commune in 22 mm et in minoribus micro BLDC motoribus.
- Wide-bandgap (WBG) semiconductor drivers: Silicon carbide (SiC) et gallium nitride (GaN) mutandi machinas superiores commutationes cum detrimentis inferioribus mutando efficiunt, systematis efficientiam supra propellentibus 97% in premium EV applications.
- Ferrite magnet alternatives: Investigatio motorum in ferrite-substructio BLDC intendit reducere dependentiam raram-terram, servato competitive effectui per geometriam statorem optimized.
- AI-based predictive maintenance: Real-time current et vibratio subscriptio analyseos praebet primos detectiones gestandi et flexae degradationis, efficacia opera extendens vitam ultra iam figuras baseline impressivas.
News
-
Peniculus DC Motor Originum et Physica Fundamenta The Peniculus DC Motor auctor est in vi electrica convertendi in motum mechanicum, eiusque historia arcte coni...
PLURA LEGE -
Quis adhuc utitur D Motor Brusheds his diebus? Motors DC Peniculus in parvis adjumenta Quamvis adoptio crescens technologiae motoris Brushless, parva adjumenta majoris...
PLURA LEGE -
Peniculus DC Motor Applications in Consumer Electronics et Smart Devices Peniculus DC Motor Munus in Consumer Electronics Design Peniculus DC Motor munus ...
PLURA LEGE
Velox Vincula
 Home
NUNTIA


Copyright © Yuyao Hongyang Micromotor Co., Ltd. All rights reserved.