
How Brushed DC Motors Work: Parts, Principles & Uses
 2026.04.01
 Industria News
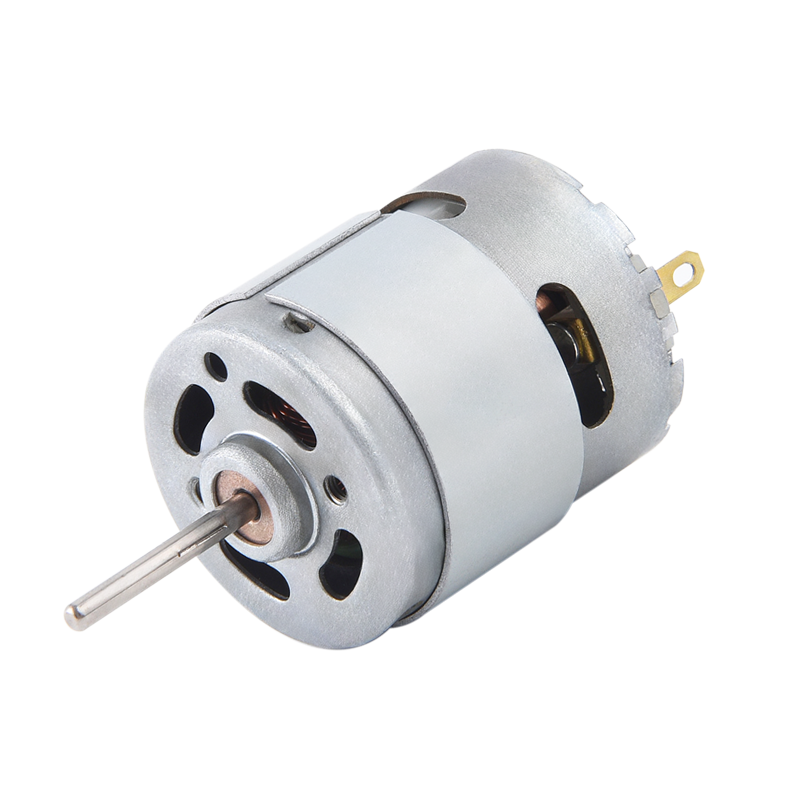
A stringet DC motricium energiam electricam convertit in rotationem mechanicam, dum directo currenti transeundo per spiram revolventem intra campum magneticum — commercium inter vim electromagneticam et campum magneticum fixum efficit torquem qui scapi torquet. Quod "penicillo" suo nomine significat notiones carbonis vel graphitae qui nexum electricam defendunt ad spiram rotundum per commutatorem, continue mutandi directionem currentem ad rotationem sustinendam. Brushed DC electric motors sunt inter vetustissima et late motoria genera in historia, omnia ex electrico toothbrushes et instrumenta potentiae ad accessiones autocinetas et actuatores industriales valentes.
Core Components of a Brushed DC Electric Motor
Quaelibet DC motoria scopa, cuiuscumque magnitudinis vel applicationis, - easdem continet partes fundamentales simul cooperantes. Quaelibet pars intelligens manifestat quare motor se habeat modum sub diversis conditionibus operantibus.
Stator (Feld Magnet)
Stator est thesis stationarius exterior motoris. Magnetes permanentes (in parvis motoribus) vel gyros vulnerantes (in maioribus motoribus) continet, qui certum campum magneticum creant, per quem rotor vertit. Permanens magnes statores sunt in motoribus ad dure 2 kW ; Statores campi vulnerantes apparent in motoribus ex equo fractis vis ad centena kilowatts ubi vires campi aptabiles esse debent.
Rotor (Armature)
Rotor - armatura etiam dicitur - componentis rotationis est. Constat nucleum laminae ferreae vulneris pluribus orbibus filum cupreum. Lamination reduces eddy current losses by up to 60-70% compared to a solid iron core. Cochleae connectuntur segmentis commutatoribus certis intervallis forma curvo determinatis. Cum vena per gyros armatura transit, gyri electromagnetae fiunt, quae contra campum statorem agunt, vim gyrationis generans.
Commutator
Commutator cylindricus est conventus segmentorum cupreorum rotori scapo insidentes et inter se globulis micas insulatis. Each segment connects to a specific armature coil. Cum rotor se vertit, diversae segmenta cum setis tangunt, sponte currenti directione per spiram activum convertuntur - processum qui commutatio vocatur. Sine commutatione, rotor post dimidium tractum staret ut vires magneticae directionis inversae. A typical small motor commutator has III ad XII segments ; large industrial motors may have over 100.
Brushes
Seti sunt caudices conductivi stationarii — plerumque ex carbone, graphite, vel composito carbonio-aeris — qui premunt contra superficiem commutatoris cum vi vere moderata (typice 15–30 kPa contact pressure ). Vena gestant ab ambitu externo in commutatorem rotatum. Carbon est materia praeferenda quia est auto-lubricans, electrically conductiva, et mollis satis utetur antequam superficiem commutatoris laedat. Peniculus vitae iugis a D horis in summus current motoribus ad super 5,000 horas in lightly loaded applications.
Partes et finis Gloria
Scapus rotor in utroque fine sustentatur per globulos aut gestus manicas in campanis extremitatibus habitantibus (capsis finis). These maintain the precise air gap — typically 0.5mm ad 2mm — inter rotorem et statorem criticum pro efficacia magnetica. The air gap must be uniform; variatio etiam 0.1mm vibrationis causare potest, torques inaequalis et praematurum indumentum.
How a D Motor Brushed Works: Step-by-Step
Sequentia operativa motoris DC electrici electrica principia electromagnetica a Michael Faraday et André-Marie Ampère ineunte saeculo XIX inventa sequitur. Here is exactly what happens from power-on to steady rotation:
- DC voltage adhibetur ad penicillo terminales. Vena fluit ex penicillo positivo, per segmentum commutatorem cum eo contactum, in globum armaturam, et per penicillo negativo resilire.
- The current-carrying coil generates a magnetic field around itself according to the right-hand rule — the coil becomes an electromagnet with a north and south pole.
- The Lorentz force acts on the coil — commercium inter campum magneticum et campum statoris statoris vim (F = BIL, ubi B est robur campi, I currit, et L est longitudo conductor) spiram in obliquum pellat, torquem generans.
- Rotor incipit ad nent as the force turns it toward magnetic alignment. If current stayed fixed in direction, rotation would stop at the aligned position.
- The commutator switches the current - sicut gyrus ad noctis (punctum torques nullius), perterget ab uno segmento commutatoris ad proximum, in coil directione currente retrocedens. The coil's poles flip, and the repulsion-attraction cycle restarts.
- Continuous rotation is sustained quia commutator in utroque flexu servat praeposterum locum transit ad medium, ut torques semper in eadem gyratorio agat.
With multiple armature coils — a typical motor has 9 to 24 coils — torque ripple is minimized, producing smooth, nearly constant output. The more coils present, the smoother the torque curve.
Back-EMF: The Motor's Built-In Speed Regulator
Cum armatura intra campum magneticum deducit, simul ut generans agit — orbes rotantes per lineas campi magnetici secantes et intentionem facientem quae copiae intentionis applicatae adversatur. This is called back electromotive force (back-EMF), and it is central to understanding brush DC motor behavior.
The governing equation is: V = E_back I R , where V is supply voltage, E_back is back-EMF, I is armature current, and R is armature resistance. At startup, back-EMF is zero, so current — and therefore torque — is at maximum. A 12V motor cum 1Ω armatura resistentia trahit XII amperes ad startup . As speed increases, back-EMF rises and limits current. At no-load steady speed, back-EMF nearly equals supply voltage and current drops to just enough to overcome friction losses.
Hoc auto-regulandi mores significat quod, si onus crescit et motoria tardat, guttae EMF retro, sponte enascens oritur, et torques auget ad recompensationem - sine ullo ambitu externo. It is one of the most practical advantages of brush DC motors.
Genera Peniculorum DC Motors et quomodo differunt
Brushed DC electric motors are classified by how their field winding (stator coil) is connected relative to the armature. Each configuration produces a distinctly different speed-torque relationship.
| Motor Type | Field Connection | Celeritas Ordinationis | Starting Torque | Typical Usus |
|---|---|---|---|---|
| Permanens Magnet (PMDC) | Nullus ager flexuosus; fixum magnetes | Bonus (cursus-torques linearis) | Moderatus | Nugas, autocineta, instrumenta parva |
| Series Vulnus | Agro in serie cum armatura | Pauper (celeritate late cum onere) | Ipsum excelsum | Grues, tractus, imprimis |
| Vulnus Shunt | Agro parallelo armatura | Praeclara (prope celeritatem assiduam) | Moderatus | Lathes, pumps, fans |
| Vulnus compositum | Utraque series et anfractus shunt | Bonum (libratum proprium) | Summus | Elevatores, compressores, presses |
Series Vulnus Motors: Maximum Satus Torque
In serie vulnus dc motore stringitur, campum curvum fert vena armatura plena. At startup, both field strength and armature current are at maximum simultaneously, producing starting torque III ad V temporibus altior quam Aureus rated. This is why series motors powered diesel locomotives and early electric trams. Periculum criticum: sub conditionibus nullo onere, guttae campi currentes et motor ad celeritates perniciosas accelerare potest - motorum series vulnera semper sub onere operari debet.
Vulnus Motors: prope-Constant Celeritate
In vulnus motoris shunt, campus curvatus directe per copiam intentionis coniungitur et trahit assidue currenti neglegens onus armaturae. Field strength remains nearly fixed, so speed stays nearly constant from no-load to full load — typically varying less than 5-10% per operating range. This makes shunt motors ideal for machine tools where spindle speed must remain steady.
Speed Control Methods for Brush DC Motors
One of the most significant practical advantages of brushed DC motors is how easily their speed can be controlled. Unlike AC induction motors that require variable frequency drives, brush DC motors respond to straightforward voltage and current manipulation.
Imperium intentione (PWM)
Pulse Width Modulation (PWM) is the most efficient speed control method. A PWM controller rapidly switches supply voltage on and off — at frequencies typically between 1 kHz et 20 kHz — varying the duty cycle to adjust average voltage delivered to the motor. At 50% duty cycle, average voltage is half the supply; at 75%, three-quarters. The motor's inductance smooths the pulsed current into nearly continuous flow. PWM controllers achieve 90–97% efficiency , compared to 60–80% for resistive voltage dividers.
Armatura Repugnantia Imperium
Adding resistance in series with the armature reduces voltage across it, lowering speed. Haec methodus simplex et insumptuosus est, sed energiam ad calorem trans resistentem vastat - efficientia proportionaliter cum celeritate reductionis defluit. It is mainly used for low-cost, intermittent-duty applications where fine speed control is unnecessary.
Field Weakening (Above Base Speed)
In wound-field motors, reducing field current weakens the stator magnetic field. Cum minore oppositione ab tergo-EMF, motor accelerat ultra basim aestimatam velocitatem suam — ars quae dicitur campus debilitans. Speed increases of 2× to 4× base speed res deduceretur, quamvis proportionaliter torques decrescat. Haec communis usus est in impulsionibus industrialibus quaerunt magnam celeritatem in spatio constanti in output potestatis.
H-Bridge for Reversible Control
Reversing a brushed DC motor simply requires reversing current direction through the armature. Circulus H-pons — quattuor transistores commutandi in H configuratione dispositi — hoc electronice conficit. Combined with PWM, an H-bridge provides full four-quadrant control : deinceps depello, contrarium impello, braking regenerative, et dynamicam braking. H-pons ICs sicut L298N vel DRV8833 sunt normae componentes in roboticis et systematibus infixa.
Characteres: Torque, Celeritas et Efficientia
Velocitas torques curvae DC motoris scopuli una est e notis practicis maximis. Ad magnetem permanentem dc motore haec relatio linearis est et praedictio est;
- No-load speed (ω₀): Maximam celeritatem cum output scapi nullum onus portat; back-EMF nearly equals supply voltage; current is minimal
- Stall torque (T_stall): Maximum torque at zero speed; occurs when shaft is held stationary; current equals V/R (maximum possible); potest esse 5–10× rated continuous torque
- Rated operating point: Fabrica-certae celeritatis et torques ubi efficientia optimized est, proprie ad 70–80% of no-load speed
- Peak efficiency: Brushed DC motors typically achieve 75–85% efficiency at their rated operating point; magnetes permanent genera praestare ad altiorem finem
Exemplo concreto: a 24V PMDC motore 100W aestimatus cum nullo onere velocitate 3,000 rpm et torques armenti 0,5 Nm ad apicem potentiae tradit circiter 1,500 rpm et 0.25 Nm, dure trahendo. 4.2 amperes at 80% efficiency .
| Potentia Classis | Voltage Range | Typical Volo | Apicem Efficens | Communia Applications |
|---|---|---|---|---|
| <10W (micro) | 1.5–9V | 3,000-15,000 rpm | 50-65% | Toys, hobby, small fans |
| 10W-500W | 12-48V | 1,000-6,000 rpm | 70-83% | Power tools, robotics, automotive |
| 500W-10kW | 48-300V | 500-3,000 rpm | 80-88% | Industrial machinery, forklifts |
| >10kW (magnus) | 250-750V | 300-1,500 rpm | 85–92% | Rolling mills, traction drives |
Where Brushed DC Motors Are Used Today
Quamvis contentio de motoribus inductis DC et AC inducendis, praestrictis DC motoribus electricis, dominatur in applicationibus ubi simplicitas, humilis sumptus, vel princeps initium torques praeponderat incommoda sua sustentationis. Globuli scopuli DC mercatus motoris circiter ad aestimatus est $ XII billion in MMXXIII ac pergit per industries muneribus criticis inservire.
Automotiva Applications
- Coepi motores: series vulnus penicillo DC motorum armenti torquibus eximendis tradens 100-300 Nm to crank internal combustion engines
- Fenestra regulatores, sedes compositores, speculum motorum: humili intentione PMDC motorum (12V, 10-30W)
- Windshield wiper motores: shunt vulnus, nam prope assidue velocitate per diversa ferrum onerat
- HVAC motores CERAULA: typice 12V PMDC, 50-150W, cum velocitate resistente imperium
Power Tools and Consumer Products
- Cordless terebras et screwdrivers: 12-20V PMDC motores producendo 30-80 Nm torque at the chuck via gearbox reduction
- Angulus molares et serrae circulares: motores universales (forma vulneris seriei DC motoria quae etiam in AC currit) at 5,000–10,000 rpm
- Vacuum cleaners: motorum universalium ad 15,000-30,000 RPM ad altae suctionis potentia ex parva sarcina
- Electric toothbrushes et tonsores: parva PMDC motorum infra 1W operating ad 3-6V
Industrial and Robotics Applications
- Vectorem et actuator agit ubi PWM imperium et simplex praepostera requiruntur
- Articuli robotici in Institutis et viscus-level suggestis ubi sumptus et moderatio materiae plus quam efficientia
- Servo systemata cum encoder opiniones certae positionis imperium in CNC et machinas medicas
- Molendinum agitet volvens et gruis spartum, ubi series motorum vulnerum magnam praebent incipiens torquem
Motor vs Brushless Dentium DC Motor: Key Varietas
Brushless DC (BLDC) motor electronic commutatione utitur per moderatorem potius quam corporis perterget et commutatorem. Utraque genera motoria DC sunt et similia principiis electromagneticis communicant, sed earum practica negotiatio substantialiter differunt.
| Factor | Brushed DC Motor | Brushless DC Motor |
|---|---|---|
| Commutatio | Mechanical (brushes commutator) | Electronic (controller sensors) |
| Efficiency | 75-88% | 85-95% |
| Tutela | Regular brush replacement required | Virtually maintenance-free |
| Sumptus (motor only) | low | Summuser (30–100% more) |
| Controller requiratur | Optional (simple resistive or PWM) | Mandatory (ESC or BLDC driver) |
| Lifespan | 500–5,000 hours (brush-limited) | 10,000-50,000 horae |
| Sonitus et Tactus | Summuser (brush arcing generates EMI) | lower |
| Celeritas imperium simplicitas | Very simple (voltage adjustment) | Complex (requires firmware/sensors) |
The verdict: choose a brushed DC motor when low upfront cost, simplex imperium, et princeps incipiens torque potiores. Elige BLDC cum applicatio longam vitam postulat, altam efficientiam, vel operationem signatam, ambitus sensitivos igniculos.
Commune Defectum Modi Et Quomodo Extendere Peniculus DC Motor Vita
Modi defectus intellectus adiuvat fabrum et technicae pretiosae downtime prohibere. Motricium DC electricum motore scopulosum bene documentum gestant exemplaria quae praevidentur et tractabilia sunt ad propriam sustentationem.
Peniculus gere
Perterget gerunt ad rate of circa 0.01-0.05mm singulis horis operandi secundum densitatem currentem, velocitatem et pressionem fontis. Cum perterget utetur infra longitudinis suae minimam (typice 25-30% longitudinis originalis), guttae pressionis contactu augentur et damnum commutator accelerat. Inspice perterget singulas vicissitudines ad sustentationem accedentium et restituo eas antequam ad minimam longitudinem perveniat — repositoque perterget fractionem in commutatore laeso substituendi.
Commutator Damnum
Nimis arcus — ex attritis scopulis, contaminationibus, vel supercurrentibus causatis — commutatorem aeris et foveae erodit superficiem. comparer commutator vibrationem auget, penicillo indumento inaequalis causat, et efficientiam minuit. Minor pitting emendari potest per machinationem commutatoris in torno et incisione micas insulationis ad 0.5-1.0mm sub superficie aeris. Grave damnum requirit commutatorem tortor vel motor rewinding.
Armatura Winding Deficio
Overheating from recepta overcurrent (operans supra currenti per periodos extensos aestimata) in flexus insulationis cedit. Classis B velit (vexillum) is rated to 130°C maximum winding temperature ; Class F ad 155°C; Classis H ad 180°C. Omnis 10°C supra aestimavit temperaturas fere partes vitae velit. Motores utere sufficienti aestimationes scelerisque pro officio cycli ac tutelam scelerisque instituere (PTC thermistores vel virgas bimetallicas) in applicationibus criticis.
Extensio vitae practicae Tips
- Numquam agunt de setis motricium in praesepio plus quam brevi tempore - stabulo vena est 5-10× rated current et generat calorem
- Serva peniculus ver pressionis intra teli speciem fabricantis - nimis leves causas curvatas; gravis accelerat mechanica lapsum
- Curre motore per "lectum-in" periodum in levi onere pro primis 10-20 horis sic perterget conformis commutatori superficiei profano
- Serva motoria munda et sicca - carbonis pulvis ex penicillo gerunt conductivum et breves circulos facere potest, si in habitationem coacervare licet
- Addere capacitor simum (typice 0.1µF tellus ) Penicillo terminales per induci in sensitivo electronic ambitus supprimere arcing-inducti Tactus
News
-
Peniculus DC Motor Originum et Physica Fundamenta The Peniculus DC Motor auctor est in vi electrica convertendi in motum mechanicum, eiusque historia arcte coni...
PLURA LEGE -
Quis adhuc utitur D Motor Brusheds his diebus? Motors DC Peniculus in parvis adjumenta Quamvis adoptio crescens technologiae motoris Brushless, parva adjumenta majoris...
PLURA LEGE -
Peniculus DC Motor Applications in Consumer Electronics et Smart Devices Peniculus DC Motor Munus in Consumer Electronics Design Peniculus DC Motor munus ...
PLURA LEGE
Velox Vincula
 Home
NUNTIA


Copyright © Yuyao Hongyang Micromotor Co., Ltd. All rights reserved.