Eng



Small Apparatus Motor: Genera, Electio & Applications Guide
 2026.06.24
 Industria News
What Is a Parvus Gear Motor?
A parva calces motricium Est pactio, unitas in se contenta, quae motorem electricum cum gearbox reductione integrat, ac torques altam celeritatem in minimo vestigium tradens. Dissimilis utens motor et gearbox ut membra separata, parva arma motoria utrumque in unum conventum coniungit, spatium institutionis reducens, simplificans wiring, et alignment hastili eliminando quaestiones. Hae unitates typice producere output torques ex 0.01 N·m ad D N·m et agunt ad output velocitates a I RPM ad DC RPM eas necessarias in automationibus, roboticis, medicinis et electronicis consumere faciens.
Proprietas definitiva est scaena reductionis calceorum, quae torques multiplicat dum proportionaliter celeritatem minuit. Motor lanificium ad 3,000 RPM par cum 100:1 gearbox tradit output 30 RPM cum circiter 100 vicibus torques (minus damna efficientiae). Haec fundamentalis negotiatio-off est quae parvas motores calces tam versatiles per industries facit.
Genera parva Apparatus Motors et quomodo differunt
Non omnia parvae motores calces similes aedificantur. Mechanismus calces intus determinat facultatem torques, backdrivability, campum strepitus, et efficientiam. Eligendi iniuriae genus est una vilissima et pretiosa consilio errata.
Calcar Apparatus Motor
Calcar calces motores rectis incisis dentibus in spiculis parallelis utuntur. Ea sunt simplicissima et constantissima consiliorum effectiva, efficacia efficiendi 95-98% per scaena . Incommodum praecipuum eorum est strepitus – dens pugnae propriae querantur in superioribus velocitatibus. Aptissima ad celeritatem humilis, modicus torques applicationes ut TRADUCTOR agitet machinis vendendis et machinationibus ludibriis.
Apparatus Planetarius Motor
Motores planetarii calces onus distribuunt per tres vel plures anni planetarii circa calces solis centrales. Hoc coaxial Ordinatio delivers princeps torque density -saepe 3-5 vicibus torques instar stimuli motoris eiusdem diametri — et superior concentricitatis. Unum scaena efficientiam est typically 90-97% . Praeferuntur electiones roboticorum artuum, instrumentorum potentiarum et actuatorum praecisio, ubi ratio critica est alta torques ad amplitudo.
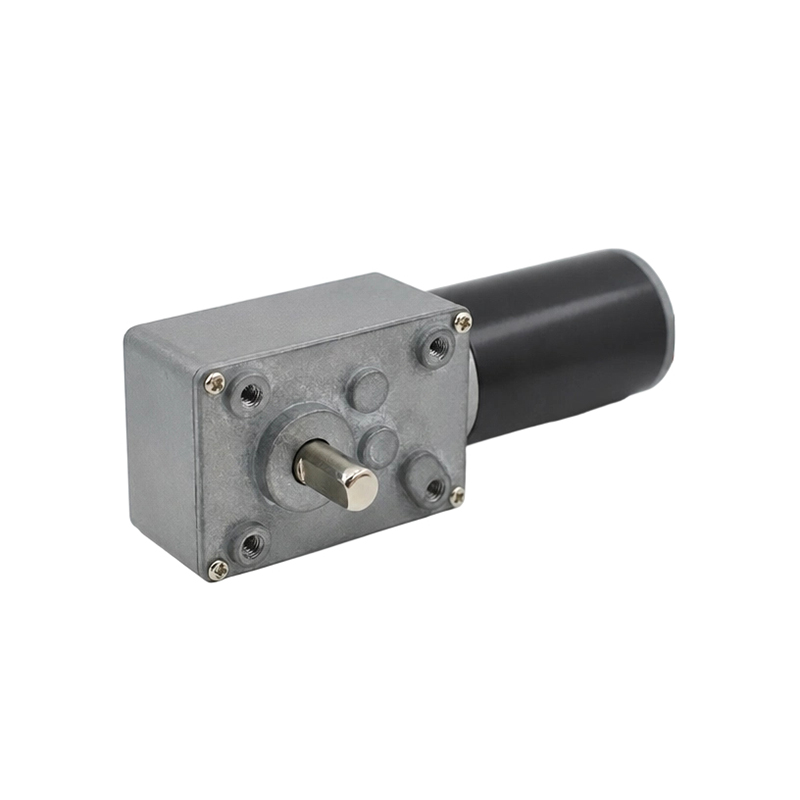
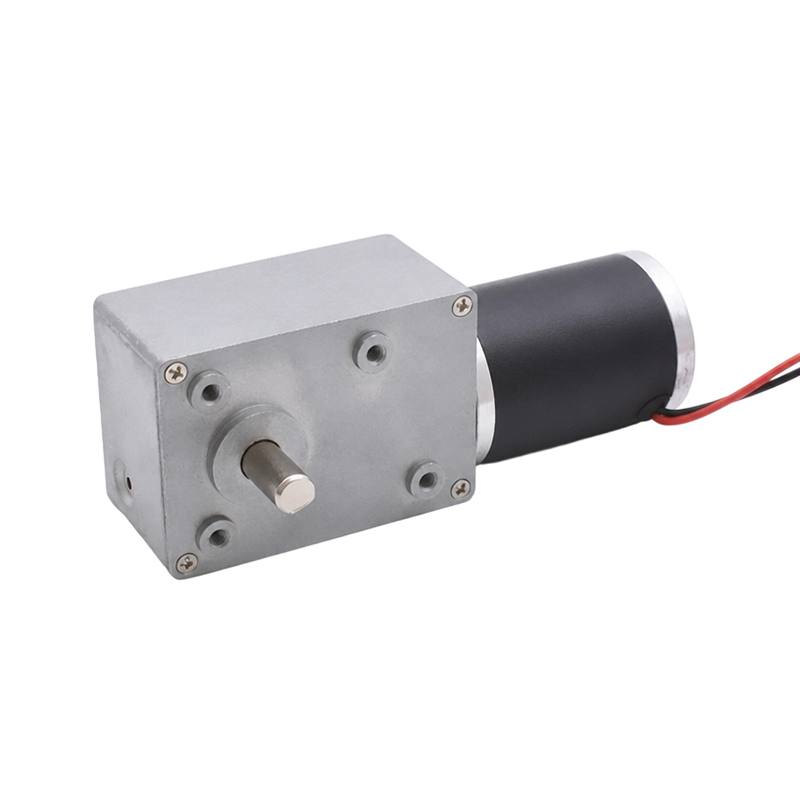
Vermis Apparatus Motor
Vermis calces motoris utitur helice vermiculato cochleae meshing cum rota verme ad 90° angulum, ut praealtis rationibus reductionis unius scaenae 5, ad 100: 1 . . Praecipua utilitas est sui-obstructio: in rationibus supra proxime 20:1, stipes output motorem retro-pellere non potest, easque aptas facit pro vectibus, portis, et actuatoribus valvae quae locum sub onere sine fracto tenere debent. Tamen, saepe ad efficientiam stillat significantly- 40-70% -due ad contactum labens inter vermem et rotam.
Helical Apparatus Motor
Motorum calces helicae dentes angulares qui gradatim confligunt, inde in levioribus, quietioribus operandis quam calcar anni cum efficientia per scenam typice intercedunt. 96-99% . Dens angulatus generat onera fixurae axialis quae aptae gestus accommodari debet. Late adhibentur in soleatus, mixtores, et machinamenta sarcinaria ubi quieta operatio et efficacia alta utrumque requiruntur.
Bevel Apparatus Motor
Motorum calces revellere rotationem transmittunt inter spicula secantium, fere ad 90°, utens calces conicis dentibus. Adhibentur cum output scapi perpendiculariter ad motorem commune ordinandum in instrumento cibariorum processus, vectores cum mutationibus directionalibus et machinatione agriculturae.
| Type | Efficientiam per theatrica | Ratio dolor | sonitus Level | Self-Locking | Optimus usus Casus |
|---|---|---|---|---|---|
| Calcar | 95-98% | 2, 1; | Moderatus-High | No | Vectores, nugas |
| Planetarius | 90-97% | 3:1- 100:1 | Humilis-modicus | No | Robotics, actus |
| Worm | 40-70% | 5, 1; | low | Ita (>20:1) | Portae, portae, valvulae |
| Helical | 96-99% | 1.5:1 - 10:1 | Ipsum Minimum | No | Pumps, mixers |
| Bevel | 93-97% | 1, 1; | Humilis-modicus | No | Rectus-angulus foras |
Motor genera Communiter cum Parvis Gearboxes
Motricium motoricum in gearbox electrica aeque magni momenti est ac ipsum genus calces. Motor celeritatem moderabilitatis determinat, fontem potentiae requisita, responsionem dynamicam.
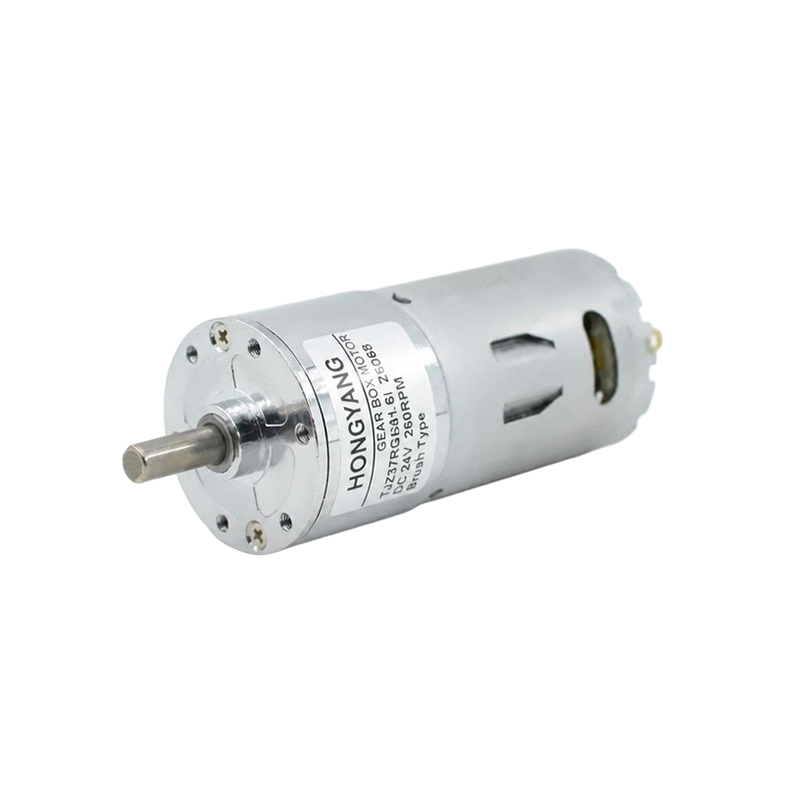
DC Brushed Motor
Optio maxime aliquet. DC motores calces iniectis ex humili intentione commeatus agunt (3 V–48 V DC) et simpliciter varia intentione moderantur. A typicam 12 V reici DC calces motricium in 5-50 W range costs $3-$25 . Decutiat fines servitium vitam dure 500-2,000 horas continuae operationis, easque aptiores ad applicationes intermittentes, sicut fenestras sublevantes, machinis vendendis et roboticis amabam.
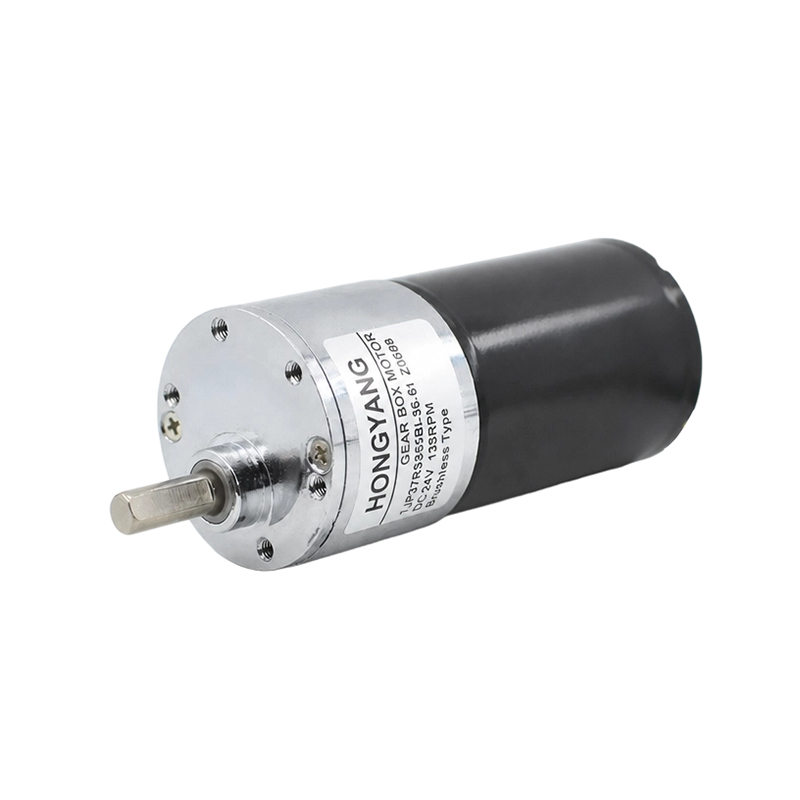
DC Brushless Motor (BLDC)
Brushless DC calces motorum reponere mechanica commutatio cum electronic switching, extendit officium vitae to 10,000-30,000 horae et augens efficientiam per 10-20% in adaequationibus reici. Dedicatum moderatorem motorem (ESC vel BLDC agitatorem IC requirunt), sumptus et multiplicitatem addunt, sed accuratam celeritatem moderatio et braking regenerativa offerunt. Dominantur in machinis medicis, fucis et automationibus industriae ubi commendatio non-MERCibilis est.
Motor stepper cum Gearbox
Stepper gear motors open-loop positional control with resolution provide as fine as 0.009°/gradus cum microstepped, without encoders. Gearbox addito multiplicat tenentes torques et reducit angulum gradum, ea facit specimen pro 3D impressoribus, CNC securibus, et cameram capitis benificium. Reductio typica rationum 5:1 ad 20:1 sonoritatis vitandae sunt dum torques boosting.
AC Induction Motor with Gearbox
Parvus AC calces motoribus (typice 6 W ad 750 W ) sunt officinae lineae TRADUCTOR industriae et apparatum sarcinarium. Concurrunt directe e main intentione (110 V vel 230 V AC) sine moderatore, perquam durabiles sunt, et ad magnitudinum corporis IEC normae sunt. Celeritas per lineam frequentiam figitur, nisi cum motu incerto-frequency paribus (VFD).
Key Specifications ad intelligendum ante Buying
Fallens datasheet est quam celerrime eligere iniuriam calces motricium. Hae sunt notiones quae maxime refert;
- Rated output torque: Aureus continuus motor in infinitum sine aestuante liberare potest. Semper consilium cum factore securitatis 1.5-2× applicatae ad actualem onus torques.
- cacumen (armenti) torques; Maximus torque in nulla velocitate—typice 3-6× aestimavit torques pro unitatibus planetis. Hoc valde perpetuo damna calces dentium.
- Nullus onus output celeritas: RPM at rated intentione cum nulla onere. Actualis celeritas operandi sub onere erit 10-20% inferior, secundum efficientiam et sarcinam gearbox.
- Ratio reductionis: Proportio velocitatis input ad output velocitatis. A 50:1 Ratio significat output hastile semel pro singulis 50 revolutionibus motoriis.
- Backlash: Ludus angularis (zona mortua) ad output hastile cum onere directionis adversae. In arcminutes- metiri subtilitas planetarum unitates consequi
cum unitates oeconomiae 20-60 arcmin backlash habere possint. - Radialis et axialis onus ratings: Cogit output sagittam sustinens sustinens. Limites oneris excedens radialis est causa primarii praematurae ferentis defectionem in motoribus calces improprie elevatis.
- IP rating: Ingress Praesidium rating (exampla, IP54, IP67) resistentiam pulvere et umore definit, criticum ad ambitus vel lavacri veli.
- Pietas cycli: Continuum (S1), breve tempus (S2), vel continuo (S3) officium maximum onus licitum afficit sine overheating. Currens unitas S3 aestimata ad officium continuum est communis causa motoris burnout.
Communia Applications de parvis Apparatus Motors
Motores calces parvae infixae sunt in omnibus fere systematis motorisedibus, quae motui moderato-celeritate requirit. Eorum mobilitas singularis est:
Robotics et Automation
Collaborative robot (cobot) articulis utuntur motoribus calces planetarum BLDC cum encoders integratis ac rationibus 50:1 ad 150:1 ut positionem accuratam, iterabilem obtineat. Axis cobot brachii 6-12 typice continet singulas phaleras motorias conventus. Mobile robots (AGVs) utuntur motoribus stimulis seu planetariis DC calces in the 20-200 W range rotae ad agitare RPM 30-120.
Medicinae machinae
Infusio soleatus, robots chirurgicus, wheelchair potestates, et valetudinarium stratum machinationes temperatae omnes in motoribus parvis calces nituntur, typice BLDC unitates planetarum-ob earum quies operatio, vita longi muneris, et celeritas certa moderatio . Robotici chirurgici backlash sub 1 arcmin et torques output ab 0.5 N·m ad 20 N·m exigunt saepe sub 40 mm diametro.
Dolor Electronics et Smart Home
Fenestra motorised caecat, seras callidos, gimbalas cameras, et vacuum emundantes roboticum parva DC calces motores incorporant. Typical dolor caecus motricium operatur in 2-5 RPM output cum torque of * 1-3 N·m e a 12 V aut 24 dc supple v. Gravis vox postulationis in his ambitibus saepe est criterium definitivum delectu.
Conveyor industriae et Packaging linearum
Foedus AC helical vel vermis calces motorum in 6 W ad 370 W range TRADUCTOR cingula pellunt, machinis tingunt, stationes implent. Eorum normatum IEC LABIUM ascendentes et hastile dimensiones simplices integrationem in machinae modularis designant. In foro globali pro calces motoribus in materia tractatio sola exceditur USD 8 billion in 2024 .
Automotiva Subsystems
Moderni vehicles contineant 40 ad 80 parva DC calces motorum per currus, sedem adaptatores incessus, speculatores positos, fenestras elevatores, machinationes sunroof, et HVAC dampers. Haec signa automotiva dura occurrere, inter quas resistentia vibrationis (10-2,000 Hz), range temperatura (−40°C ad 85°C), et EMC obsequium per CISPR XXV.
Quam eligere ius parvus Apparatus Motor: GRADATUS Accede
Electio errorum ratio est propter plures defectiones in campo motorios calces immaturas. Hunc processum systematicum sequere ad eos vitandos:
- Define onus torques et velocitatis postulationem. Adice torquem mechanismum tuum actu indiget ad output hastile, in frictione, inertia in acceleratione factoris, et casu gravissimo cultro. Determinare RPM output requisitum ex applicatione lineari vel gyratorii postulationis celeritatis tuae.
- Elige genus calces. Tabula comparationis supra utere ut initium. Si sui-densis opus est → vermis. Si densitas Aureus alta in corpore compacto est critica → planeta . Si quies operatio maxime refert → helica. Si sumptus est primarius auriga et strepitus tolerabilis est → calcar.
- Elige motor technicae. Determinare an simplicem in/off potestatem (percussam DC vel AC), exactam celeritatem feedback (BLDC), imperium situm sine encoders (stepper), vel simplicitate praecipuum (AC inductionem).
- Adhibe salutem factor. Multiplica calculata onere torque per 1.5-2.0 ut minimum æstimatum output torquem obtineas. Ad applicationes cum oneribus incursus vel cyclos frequentes satus-sistendi, superiore fine huius extensionis utere.
- Cognoscere fines scelerisque. Confirma potentiam motoris aestimatam ad institutionem ambientium temperies tuae. Efficientia guttae et scelestae perscrutationes fiunt supra ambientium motorum aestimatorum (typice 40°C). Ad 60°C ambiens, potentia output per circiter derate 10-15% .
- Represserat telum onus ratings. Ordinatio tua inclusus curare vires hastae radiales et axiales intra valores aestimatos servat. Coitus directe ad onus rigidum cum offset potest generare copias radiales 5-10 "altior" than the calces motor's rated limit.
- Confirmare environmental et regulatory requisita. Congruit IP rating ad ambitum tuum, ceptum certificationum requisitarum (UL, CE, RoHS, SPATIUM), et compatibilitas frequentiae intentioni/frequentiae comprobanda.
Parvus Apparatus Motor Location Classes ac Typicam Potestas Ranges
Parvis motoribus calces amplis magnitudinum physicarum spatiantur. Intellectus quae magnitudo classis aptat applicationis applicationem adiuvat optiones angustas cito.
| Magnitudo Classis | Diameter exterior | Power Range | Output Torque | Typical Applications |
|---|---|---|---|---|
| Micro | 6-16 mm | 0.01-1 W | 0.01–0.5 N·m | Vigiliae, endoscopes, subsidia audientia |
| Mini | 16-36 mm | 1-20 W | 0.5-10 N·m | Captiosus cincinni, gimbal camera, lab instrumentis |
| Small | 36–63 mm | 20-120 W | 10–100 N·m | Articuli robotici, AGVs, powered wheelchairs |
| Foedus industrialis | 63–100 mm | 120-750 W | 100-500 N·m | Vector agit, machinis packaging |
Institutionem, Adscendens, et Sustentationem Best Practices
Etiam optimae motoris calces immature deficient si male inauguratus vel conservatus est. Haec praxis directe extenditur ad vitam servitutis;
Adscendens propensionis
Motorum omnium minimae calces aestimantur pro omnibus orientationibus escendentibus, sed schedulae datae reprehendo. Vermes motores calces cum adipiscing lubricationis ascendendi sunt ut specificati - invertendo eos vermem reticulum olei esurire et celeri indumento causare. Hastile ascendens horizontale est error communis institutionis pro reducentibus vermibus.
Copulationem et onus Gratia diei et noctis
Flexilibus conjunctionibus utere potius quam rigidis ubicumque fieri potest. Misalignment ut minimum 0,1 mm offset radialis stipes output augere potest onera portans per 2-3×, reducens vitam a decem milibus horarum ad paucos centum. Maxilla vel oldham commissuras accommodare misalignment dum transmittens torques puriter.
Intervalla lubrica
Motores calces signati-pro-vitae nullam re-lubricationem sub normalibus conditionibus requirunt. Unitates enim rursus lubricatae, mutatio calces adipe omnibus 5,000-10,000 horas operating vel saltem annuatim in applicationibus continuis. Utere gradu ducatus ab opifice specifico - viscositas diversa substituens est causa primarii praematuri calces et togam sustinentem.
Scelerisque Management
Curare sufficiens airflow circa habitationem motoriam. Superficies temperatus supra LXX ° C in motricium (Nam vexillum Nulla genus motorum B) indicat obruuntur vel evacuatione insufficiens. Constanter currens supra aestimavit medietates temperaturae motoris vitae curvis pro omni 10°C incremento supra valorem aestimatum - relationem bene documentorum in machinalis motoriis (Arrhenius regulae).
Market Trends and Future Developments in Small Apparatus Motors
Motricium mercatum global calces circiter æstimatum est USD 33 billion in 2024 et projectus est crescere ad CAGR of * 4.5-5.5% per 2030, acti automatis industrialis, vehiculis electricis et dilatatio robotica. Aliquot explicationes praecipuae clavium in formando efficiunt categoriam:
- Integer electronics: Agitatores motores, encoders et communicationes interfaces (CANopen, EtherCAT, RS-485) magis magisque in corpus motoricum directe integrantur, phaleras redigendo et obturaculum-ac-ludii institutionem in architecturae automationis decentralized fac.
- Efficientia magnetum terrae rarae summus; Magnetes in BLDC motoribus calces libera potestate densitatum 30-50% altiorem quam ferrite-magnetae aequivalentes, ut minora, leviora consilia eiusdem potentiae output — directo applicationes portabiles et pugnae possibilitates utiles prosint.
- Coegi cycloidales et harmonicae motores calces: Haec nulla-backlash optiones ad anni planetarii adoptionem obtinent in praecisione robotica, offerentes output torques usque ad X "corpora sua magnitudine" ad unitates planetae conventionales comparatas, licet altioribus sumptibus.
- Sustentabilitas et industria efficientiae; IE3 et IE4 requisita efficientiae classis (per IEC 60034-30-1) pellunt AC upgrades mobiles machinae per Europam et Sinas, cum motoribus IE4 consumentibus. 15-30% minus industria quam IE1 adumbrari in eadem potentia output.
- Miniaturization pro roboticis humanoideis: Rapidum incrementum progressionis roboti humanoidei urget postulationem motorum ultra-pactorum BLDC calces planetarum infra 40 mm diametros cum outputs torques excedentes 30 N·m -a combination ante inexplicabilis in illa forma elementum.
News
-
Peniculus DC Motor Originum et Physica Fundamenta The Peniculus DC Motor auctor est in vi electrica convertendi in motum mechanicum, eiusque historia arcte coni...
PLURA LEGE -
Quis adhuc utitur D Motor Brusheds his diebus? Motors DC Peniculus in parvis adjumenta Quamvis adoptio crescens technologiae motoris Brushless, parva adjumenta majoris...
PLURA LEGE -
Peniculus DC Motor Applications in Consumer Electronics et Smart Devices Peniculus DC Motor Munus in Consumer Electronics Design Peniculus DC Motor munus ...
PLURA LEGE
Velox Vincula
 Home
NUNTIA


Copyright © Yuyao Hongyang Micromotor Co., Ltd. All rights reserved.