Eng



Types of Small DC Motors: A Guide to Selecting Micro DC Motors
 2026.08.05
 Industria News
Genera parva DC Motors ad Glance
Parvus DC motoribus - saepe vocatur Micro DC motoribus cum magnitudine infra 37mm diametri — directam energiam electricam currentem in motum mechanicum gyratorem convertet. Poterunt omnia ex machinis medicorum et instrumentorum camerarum autofocorum ad amabam fucos et actuatores autocineticos. Quinque rationes principales in applicationibus pactis adhibitae sunt: motorum DC scoparum, motorum DC sine motorum (BLDC), corless DC motoribus, motoribus stepper, et motoribus servo. Unaquaeque in alia mechanismo interna operatur et variam condicionem exsecutionis requisitis convenit.
Eligendi iniuriae genus applicationis est una ex communissimis et pretiosissimis mendis machinator in scaena electionis componentis. Ad unguem intellegendum quomodo unumquodque genus operetur — et ubi vires eius destruuntur — fundamentum practicum est ad ius vocationis faciendi.
Peniculus DC Motors: The Workhorse of Small Motion
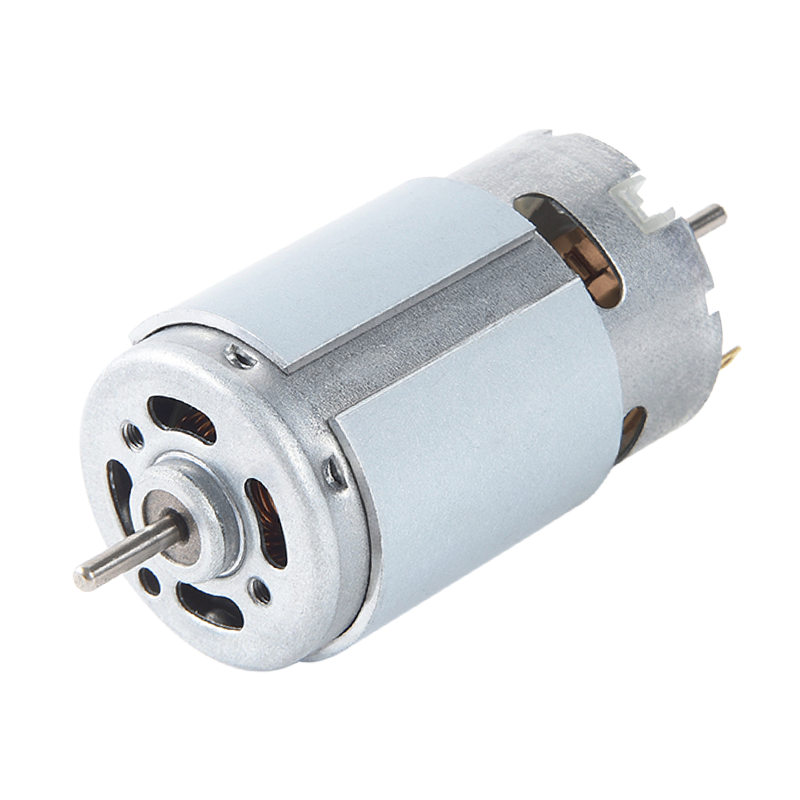
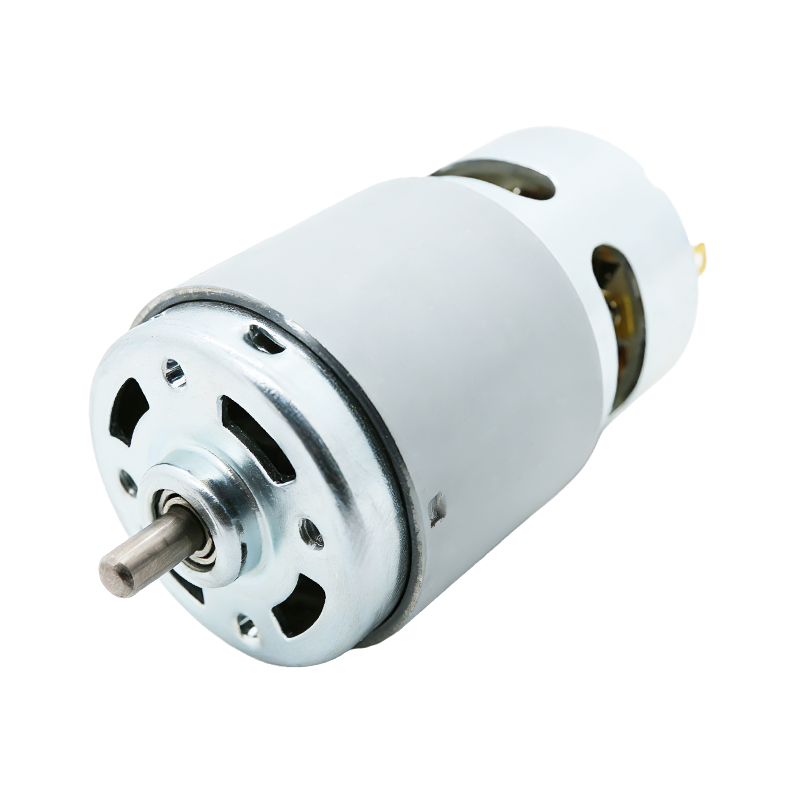
Motorum DC reiecti sunt maxime genus parvum in mundo motrices late productae. Eorum principium operativum directum est: perterget carbonis vel metallicus contactum electricam labens cum commutatore rotante conservant, qui continue agit gyros in rotor ad rotationem sustinendam. Applicare intentionem, gyrationem posside - nullum externum moderatorem requiri.
Quomodo operantur
Current e copia potentiae per virgulta in segmenta commutatoria fluit, specifica flexa rotor exercens. Proveniens campus magneticus cum magnetibus permanentibus rotor circumfuso, torque generando. Ut rotor vertit, permutator permutat quae ambages agitantur, continuam rotationem sustinentes. Celeritas proportionalis est intentioni applicatae; Aureus proportionalis est vena.
Characteres euismod
Parvus Hibera DC motoribus typice agunt inter 1.5V et 24V potest consequi celeritates a paucis centum super 20000 RPM . Magno principii torques ad magnitudinem suam tradent et statim ad mutationes voltages respondent. Vexillum N20 micro motrix reiciatur - una e frequentissima factorum forma - vicium in sarcina metiendi modo 12mm × 10mm et potest output torques significativum ad 3-6V.
Clavis Trade-offs
Peniculus commutator interfacius frictiones et arcus electricas gignit, quae modo motores scopuli EMI (imcursu electromagnetico intercedente) generant et super tempus terunt. Typical penicillo vitae iugis a D ad 2,000 operating horis fretus onere et cursu. Incommodae sunt ad applicationes quae exigunt vitam longam conservationem liberorum vel ambitus electricae strepitus nimis humiles. Nihilominus eorum simplicitas et humilis sumptus faciunt ut defectus electionis pro nugis, auxiliis, accessoriis autocinetis et roboticis ignobilibus.
Brushless DC Motors (BLDC): euismod superior, vita longior
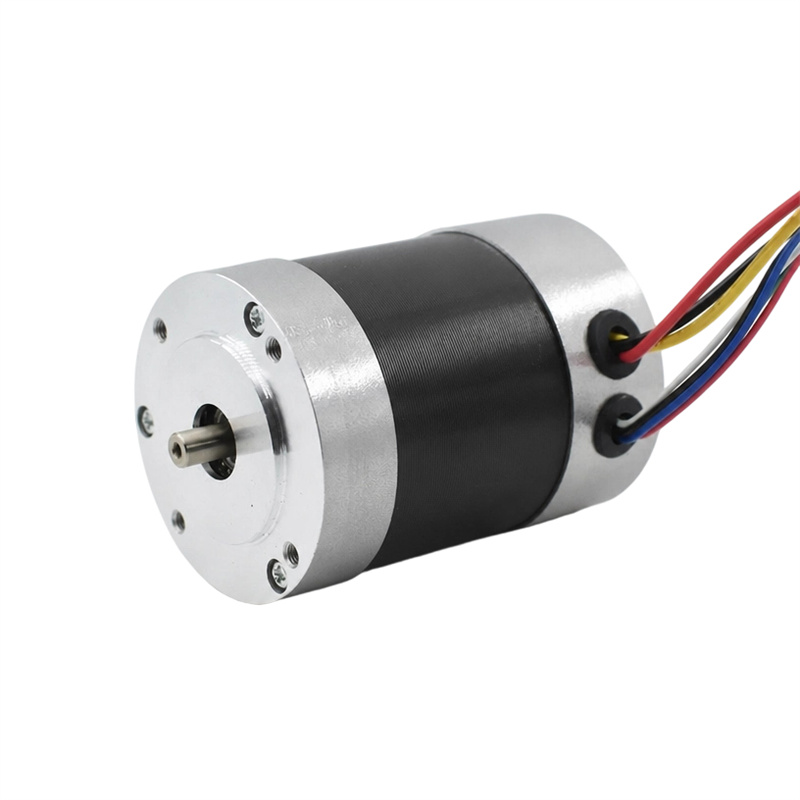
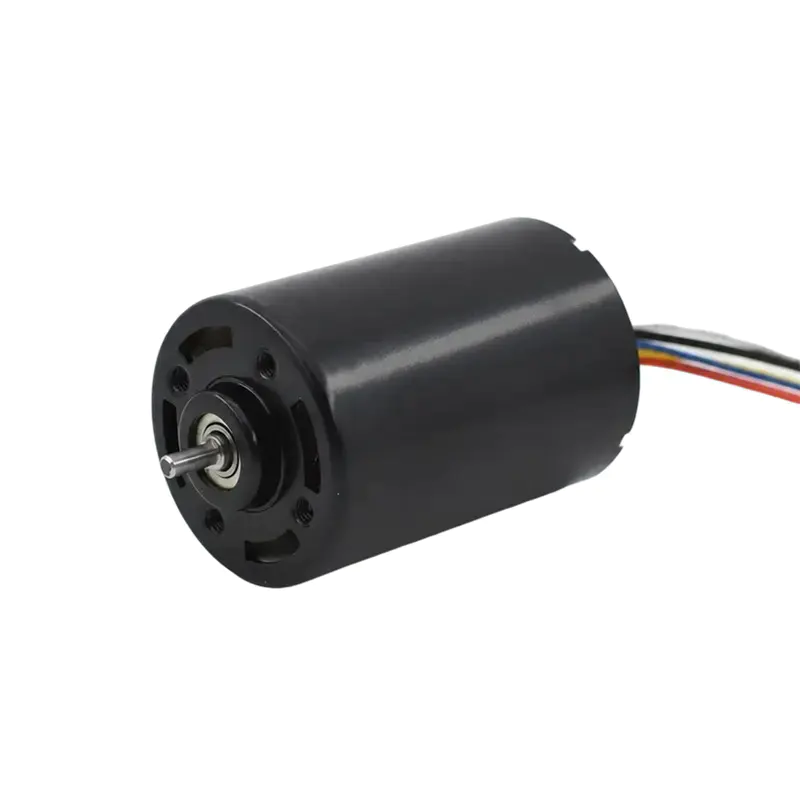
Brushless dc motoribus penicillo-commutatoris conventus omnino eliminare. Sed magnetes permanentes in rotore sunt et ambages in statori figuntur. Celeritas externa electronic moderatoris (ESC) utitur opinione rotoris positionis — typice ab Hallo effectum sensoriis vel sentiendi-emF retrogrado — ad gyros statoram sequendam et rotationem electronice sustinendam.
Per Brushed Types commoda
Sine commutatione mechanica motores BLDC frigidiores, quietiores et longe longiores currunt. Rated timeo est typically 10,000-30,000 horae — ordo magnitudinis major adumbrari reici potest. Eae etiam signanter efficaciores sunt: qualitas parva BLDC motoris consequi potest 85-95% electrica efficientiam comparata ad 70-80% ad motores similes magnitudinum reiectis. Eos efficit ut potiorem electionem adhibendi in pugna-powered adhibitis ubi currunt tempora rerum.
Ubi sunt usus
Micro BLDC motores dominantur in propulsu fuci (ubi efficientia et pondus criticae sunt), fusos orbis ferrei coegi, in electronicis electronicis, tonsoribus electricis, et machinas medicas ut manu chirurgicas et ventilatores portatiles. Additum sumptus moderatoris in perficientur ac diuturnitate in omni paene applicatione postulando offset est.
Coreless DC Motors: Ultra-low Inertia ad Subcisionem Response
Coreless DC motores - etiam motores ferreos vel cavos-rotores appellatos - reponunt rotor ferreos-contes conventionales cum curvo cylindrico leve, quod libere intra magnetem permanentem circumvolvitur. Absentia nuclei ferrei effectus cogendi magneticum tollit et dramatically massam rotoris minuit.
Quid aliud facit
Rotor quia ferrum non habet, non est gravamen torques nec cog- ens - motor incipit et sistit aequaliter in omni positione sine "gradibus" in nucleis ferreis sentientibus. Rotor inertiae usque ad X temporibus inferioribus quam comparabilis motor ferrei nuclei, qui ad celerrimam accelerationem et retardationem vertit.
Applicationems Quod postulas
Coreless DC motores ubicunque positio responsionis tempus et lenitas adhibentur non negotiabiles sunt: camera autofocus et optical zoom mechanismi, instrumenta chirurgica robotica, membrum prostheticum actuatores, styli insidiatores et instrumenta laboratoria automationis. Inter pretiosa genera parva motoria sunt, sed nihil aliud quam parvam scalam dynamicam observantiam congruit.
Stepper Motors: accurata Position Imperium Sine videre
Stepper motores plenam gyrationem dividunt in certum numerum parium graduum - typically CC gradus per revolutionem (1.8° per gradus) pro norma NEMA 17, vel usque ad 400 gradus in alte variantium solutionis. Unumquodque pulsus electrica rotor unum gradum prorsus movet; per pulsuum computando, positio sine ullo encoder seu feedback sensorie coerceri potest.
Genera Stepper Motors
Tres constructiones internae in parvis motoribus gradatim adhibentur:
- Magnes perpetuus (PM) steppers; Simplex, humilis sumptus, typice 48 vel 96 gradibus per revolutionem. Communes impressores et adjumenta.
- Invitus variabilis (VR) steppers; Magnes nullus permanens; rotor movet ambitum magneticum pigritia magna. Altus gradus rates potest sed humilis torques tenens.
- Hybrid steppers: Miscere principia PM et VR optima compositionis resolutionis, torques et gradus accurationis. Typus dominantis in machinis cnc, 3D impressoribus, ac subtilitate lab instrumentorum.
Ubi Steppers Excel et ubi non faciunt
Gradus ideales sunt, cum iterabile opus est, positio aperta moderaminis sine dispendio systematis encoder clausae-loop. Locum suum tenent sub onere cum torque pleno censi, etiam cum stationariis, proprietas dicta torques continens quod motores DC non habent. Negotiatio-off; Aureus decidit dure supra paucos centum RPM , et vestigia sub onere fallunt invisa sine sensui feedback. Venam quoque plenam aestimationis etiam cum stationariis hauriunt, easque minus efficaces in consiliis machinis-compressis efficiunt.
Servo Motors: Clausa-Loop Subcisione pro Dynamic Loads
A servo motore non est genus motoris fundamentaliter diversum — est typice motrix DC obstrictus vel obsitus cum positione encoder et circumscriptionis temperantiae, quae statum actualem positioni imperatae positioni continuo comparat et quemlibet errorem corrigit. Architectura haec clausa ansa est quod systemata servo- rum longe accuratiorem et responsivam variis oneribus efficit quam ansam gradatim apertam.
RC Servos vs. Industrial Servo Motors
In parvo spatio motoris duo genera distincti magni momenti sunt ad distinguendum;
- RC/amo servos in se contentae unitates cum in gearbox, feedback potentiometris, ac ambitum moderantibus, contentae sunt. Vexillum PWM signo accipiunt et ad positionem inter 0° et 180° (vel continuum rotationem in versionibus mutatis) accipiunt. In roboticis, RC aircraft et animatronicis adhibita sunt.
- Industriae Micro servo systemata par summus senatus encoders (saepe 1,000-10,000 valet per revolution ) Dedicato servo coegi ac moderatoris. Hi praebent torques dynamicas potestates, velocitatem proflingentem, ac subtilitatem sub-gradam — inventae in praecisione CNC axium, machinarum pick et locum, et robotica medicorum.
Cum eligere Servo super Stepper
Systemata servi recti sunt electio cum onus inaestimabiliter variatur, cum celeritas princeps et torques simul requiruntur, vel cum positio accuratio verificanda et emendanda est in tempore reali. Intricatae sunt et pretiosae quam systemata stepperorum, sed applicationes dynamicas, summus cycli sunt accuratiores et magis energiae efficientes - servo motore tantum currenti proportionalem trahit ad torquis postulatum, dissimilis stepper qui plenam venam continenter trahit.
IUCTIM Comparatio Parvi DC Motor Genera
Mensa infra summat clavem indolem operantem et applicationem aptae ad unumquemque genus mobilem:
| Motor Type | Imperium complexionem | Typical Efficens | Lifespan | Position Control | Pretium relativum |
|---|---|---|---|---|---|
| Peniculus DC | Valde humilis | 70-80% | 500-2,000 hrs | Nulla (loop-celeritate aperta) | Lowest |
| Brushless DC | Medium (necesse est ESC) | 85-95% | 10,000-30,000 hrs | Celeritas imperium | Medium |
| Coreless DC | Minimum-medium | 75-90% | 1,000-5,000 hrs | Celerare; lenis responsio | Summus |
| Stepper | Medium | 50-70% | Longissimum (non perterget) | Open-loop loco | Minimum-medium |
| Servo | Summus | 80-95% | Long (BLDC-based) | Clausa-loop praecisione | Summusest |
Specialised Parvus DC Motor configurationes Worth Scientes
Praeter quinque primas species, nonnullae figurationes speciales saepe apparent in applicationibus microform in motoriis;
Apparatus Motors
A calces motoriis integrat gearbox directe in aliqua genera motorum superiorum. Rationes reductionis e 10:1 ad 1000:1 communes in micro forma factores. Haec negotiatio output celeritatem pro proportione torques output altiorem facit, efficiens ut possibilis sit ad minimum 200mA trahentem motorem scopulum ut mechanicum onus agat, quod multo plus torques quam nudum motorem liberare potuit. Motricium N20 calces - unum ex popularibus hobbyistis et roboticis componentibus - est praestrictum DC motore cum calces metallicis integratis in sarcina sub 25mm longa.
Vibratio Motors (ERM and LRA)
Eccentrici massae rotationis (ERM) motorum DC motoribus reiciuntur cum pondere meditullio stipite affixo — rotatio massae inaequalis vibrationem creat. Actuatores lineares resonantes (LRA) utuntur mechanismo ad spiram vocis ut accuratam, frequentiam-tunabilem hapticam opinionem efficiant. Ambae derivationes micro DC motores adhibitae sunt in smartphones, wearables, lusus moderatores, et artes medicas vigilantes. LRAs offer significantly velocius responsio temporibus (5-10ms vs. 50-100ms pro ERMs) ac magis magisque in applicationibus premium haptic.
Pancake (Flat) Motors
Motores subcinericii longitudinis axialis sacrificant pro profile planissima - aliqua mensura sub 5 mm altitudine. Utuntur rotoris disco informibus coreless vel impresso-circuitu et adhibentur ubi profunditas institutionis est arctatio critica: intra articulos tenues roboticos, in metris glucosis sanguineis, et in actuatoribus quibusdam aerospace.
Quam eligere ius Parvum DC Motor ad Applicationem tuum
Operatio per processum electionis structi vitat maxime communes mismatches inter genus motoris et applicationem postulationis:
- Onus definias: Adice output torque requiritur ac celeritas ad hastile. Ratio ad apicem onerum, non solum mediocris onera - motor qui postulationem stabilis-statis tractat, potest sub satu vel onere condiciones stare vel aestuare.
- Determinare statum imperium necessitates: Si certas positiones angularis prohibere debes, systemata gradariorum vel servorum requiruntur. Si tantum celeritati imperium opus est, motores DC obstricti vel penicillati sunt simpliciores et viliores.
- Assess officium cycli: Currens motor continue in alto onere magno (BLDC) efficientia et sufficienti administratione scelerisque eget. Intermittas usus motoris (a camera lens coegi quod movens pro 0.5 secundis) inferiorem efficientiam tolerare potest.
- Reprehendo elit operating: Maximum EMI sensibilitatem (adparatum medicinae, instrumentalem praecisionem) regulat de motoribus iniectis. Environmenta quaerunt IP-aestimationem signandi gratiam consiliorum sine fine in quibus commutatio electronica potius est quam mechanica.
- Factor in restibus necessariis: Consumer producta cum brevi consilio restringit motoribus reici potest uti. Adinventiones requirentes 5-10 annos certae operationis sine sustentatione utantur speciebus BLDC vel stepper.
- Provisiones pone per unitas: Motors Peniculi infra $1 in volumine incipiant. Subtilitas cordi vel servo systemata currere potest $50-$500. Quaestus effectus iustificare debet sumptus della applicatione specifica.
Pro vilissimo pretio, applicationes ad officium cycli humilis - nugae, fundamentales roboticae, actus simplices - a. stringet DC motricium cum aut sine gearbox pragmaticum principium est. Cum efficientia, longitudinis, sonitus, vel praecisio picturam intrat, electio implicationem et pretium curvae in BLDC, coreless, stepper, vel servo solutiones movet.
Commune Applications Mapped ad Motor Type
Exempla applicationis realis-mundi faciunt logicam electionem magis concretam:
| Application | Motor Type Used | Key ratio |
|---|---|---|
| Rotae toy currus coegi | Peniculus DC | Lowest sumptus, simplex imperium |
| Fucus impulsus | Brushless DC | Efficientia, alta RPM, longa vita |
| Camera autofocus | Coreless DC | Inertia ultra-humilis, responsio lenis |
| 3D printer securibus | Hybrid stepper | Open-loop loco, high holding torque |
| Robotic bracchium articulis | Servo (BLDC-fundatur) | Clausa-loop praecisione, dynamic load handling |
| Mauris quis haptics | LRA tremor motor | Celeriter responsio, certa feedback imperium |
| Portable ventilator CERAULA | Brushless DC | Longa vita, humilis Tactus, efficientiam |
| RC servo (rego) | Peniculus DC gearbox pot | Foedus, in se contentum imperium |
News
-
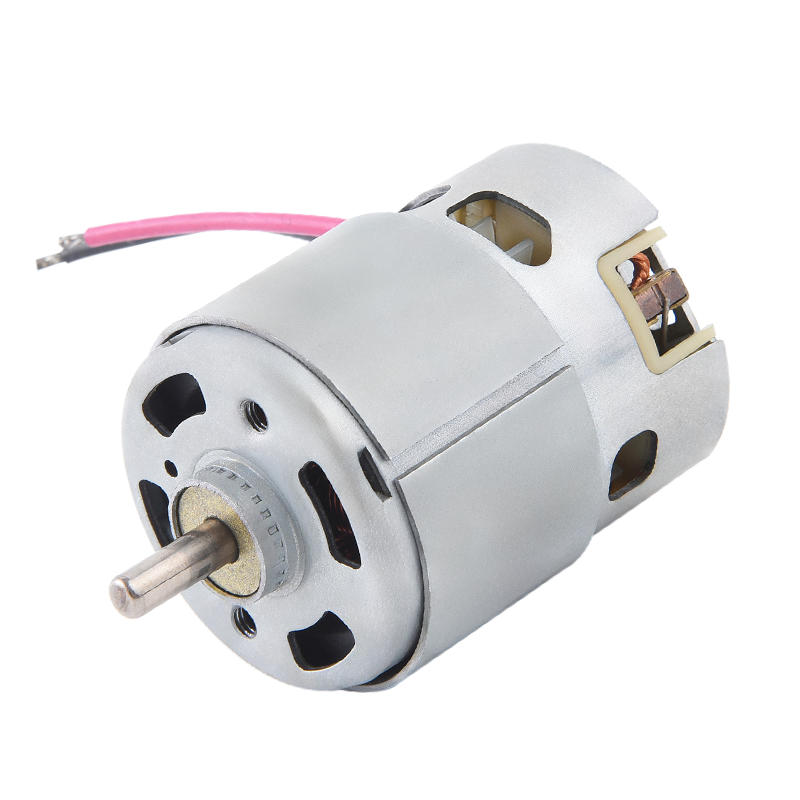
Peniculus DC Motor Originum et Physica Fundamenta The Peniculus DC Motor auctor est in vi electrica convertendi in motum mechanicum, eiusque historia arcte coni...
PLURA LEGE -
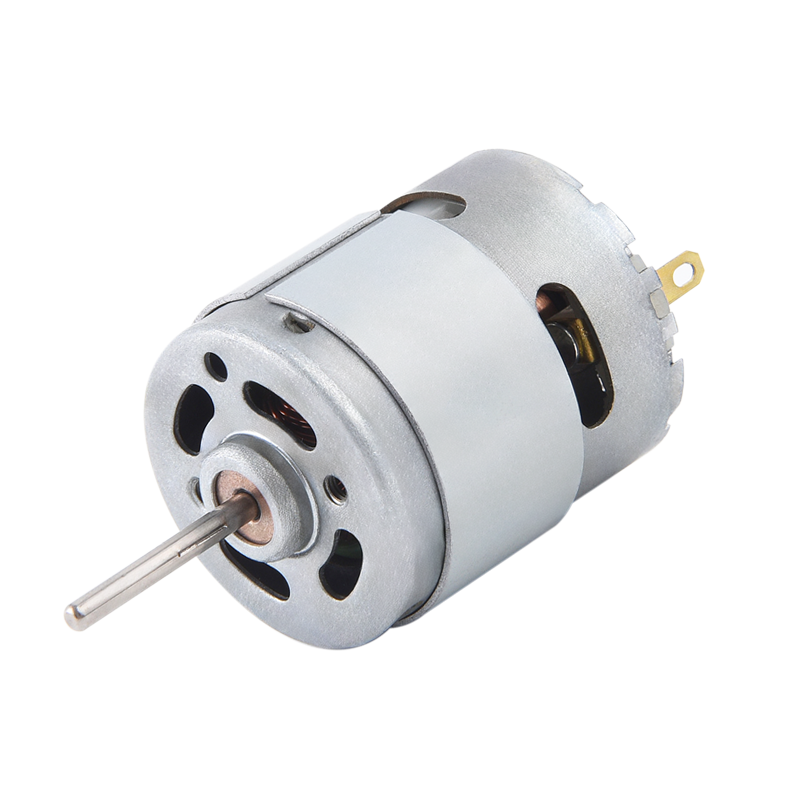
Quis adhuc utitur D Motor Brusheds his diebus? Motors DC Peniculus in parvis adjumenta Quamvis adoptio crescens technologiae motoris Brushless, parva adjumenta majoris...
PLURA LEGE -
Peniculus DC Motor Applications in Consumer Electronics et Smart Devices Peniculus DC Motor Munus in Consumer Electronics Design Peniculus DC Motor munus ...
PLURA LEGE
Velox Vincula
 Home
NUNTIA


Copyright © Yuyao Hongyang Micromotor Co., Ltd. All rights reserved.