Eng



How Does a Gear Motor Work? Complete Guide
 2026.04.22
 Industria News
A calces motricium opera iungendo motorem electricum cum calces redactore (gearbox) in unam unitatem integratam. Motor altum celeritatem gyrationis output generat, et gearbox seriem meshing anni ad reducere celeritatem in proportione multiplicato torque . Effectus est pacti coegi ratio quae tardum, potentem gyrationis liberat - exacte quae maxime applicationes mechanicas requirunt.
Exempli gratia, motor lanificii ad 1,400 RPM paribus cum 70:1 gearbox output telum celeritatis iustae 20 RPM producit, sed cum torque ad LXX temporibus major quam motor solus praebere posset (minus damna efficientiae). Hoc principium applicat utrum uti motore magno armis industrialibus TRADUCTOR vel a . parva calces motricium mechanismum convertens intra cortinae latae aperientis.
Core Principii Operationis: Celeritas Reductio et Torque Multiplicationis
Physica fundamentalis post omnem calcem motoriam est ratio calces. Cum parva armamenta agitatio (pinion) reticulata cum pluribus calces agitata est, calces iniectus tardius gyratur, sed plus vim gyrationis exercet. Necessitudo directa et praedictio est;
- Output Volo = Input Volo
- Output Torque = Input Torque Apparatus Ratio
A typicam calces motricium efficientiam iugis a LXXXV% ad XCVIII% secundum genus calces, cum helicae anni ad summum finem et vermem anni ad extremum finem. Haec efficientia damnum est solum "sumptus" multiplicationis Aureus - reliqua vis convertitur in opus mechanicum utibile.
In multi-scaena gearbox, quaelibet scaena calceorum rationem multiplicat. Duo gradus 7:1 singuli producunt rationem coniunctam 49:1. Tres gradus rationes excedentes 1,000:1 in compacta habitatione consequi possunt - quae est parva machinarum motoria magnitudo pugni gravissimum onus movere vix sensim lentum, velocitatem moderatam.
Key Components intus a Apparatus Motor
Intelligentes quae intus sunt machinis motoriis adiuvat egritudo problemata, rectam unitatem eligere, et necessitates sustentationis praedicere. Omnis motor calces continet eandem subsystematum nucleum, cuiuscumque magnitudinis vel generis.
- Motor electrica: Primus motor - energiam electricam in energiam gyratam convertit. Sit AC (inductio), DC (stectum vel penicillatum), vel stepper/servo pendens in applicatione. Scapus motoriis directe connectit cum primo stadio gearbox.
- Input Shaft et Pinion Apparatus: Scapus summus velocitatis a motore in gearbox. Pinna (machina minora) huic hastili insidens celeritatem processus reductionis inchoat.
- Apparatus Train: Gradus unus vel plures annorum interlocking ordinantur ad gradatim reducendum celeritatem et augendum torquem. Uniuscuiusque scaena agitator calces et armamenta agitata habet.
- Output Shaft: Postrema, lento velocitas hastili, vim oneris compulso tradit. Potest esse solida, concava, vel in inscensu schematis pendentia flanged.
- Gearbox Praesent: Comprehendit et adsimilat omnia vasa composita; typice ferrum, aluminium stannum, vel plasticum ipsum. Item pro oleo alveus in lubrica designs.
- Partes et signacula; Stipes onera sustinent et ne ducatus ultrices. Electio ferens directe afficit facultatem et vitam servitutis onus.
- Ratio lubricationis: Expande lubricationem (olei balnei) in majoribus unitatibus; uncto-consignati gestus in parvis machinis motoribus et sustentatione liberorum consiliorum.
Genera Apparatus Motors et quomodo quisque Works aliter
Gearbox usus genus determinat efficientiam motoris calces, sonum campum, teli proportionis calces, et orientationem corporis. Genus mali eligendum est una applicationis communis errorum ipsum.
Calcar Apparatus Motor
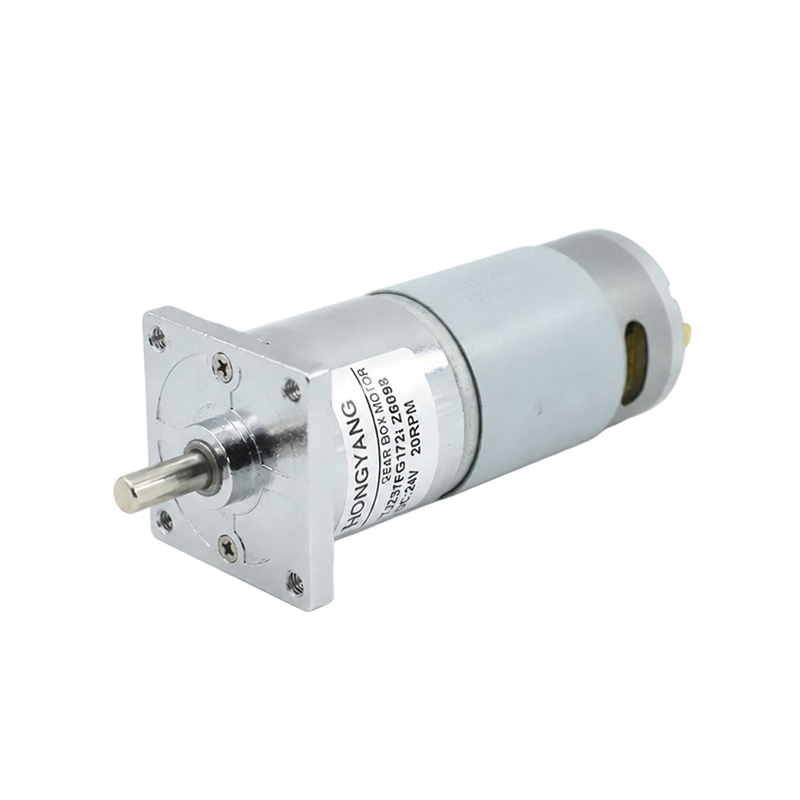
Annis rectis incisis utitur dentibus axi parallelis scapo. Simplex, arcu, et efficax. 95-98% per scaena ) , sed plus sonum ex abrupto dente proelio generat. Communes impressores, adjumenta parva, et humilis celeritas industriae impellit. Plurimum late in parvis calces motorum ad applicationes sumptus-sensitivas conformatio adhibita est.
Helical Apparatus Motor
Dentibus angulatis utitur, qui sensim per faciem dente concurrunt, operando leviorem et quietiorem quam calces anniculos producens. Efficens pervenit 96-98% et superiores torques minus vibratione tractant. Late usus est in TRADUCTOR agit, mixers, et machinae packing. Dentes angulatos generant viribus axialis impulsus, qui gestus impulsus absorberi debent.
Vermis Apparatus Motor
Cochleae helicae utitur (vermis) meshing cum rota verme ad 90° angulum. Summus ratio calces consequitur - typically V: I ad C: I in uno gradu - in valde compacta habitationem. Primarium commercium-off est efficientia: motorum calces vermis typice agunt at 50-90% efficientiam , rationibus superioribus minus efficax ob contactum dentem labens. Multi vermiculi configurationes calces auto-obstructio - onus motorem retro-pellere non possunt - easque aptas ad tollendas, portas aperientes, ac applicationes positio.
Apparatus Planetarius Motor
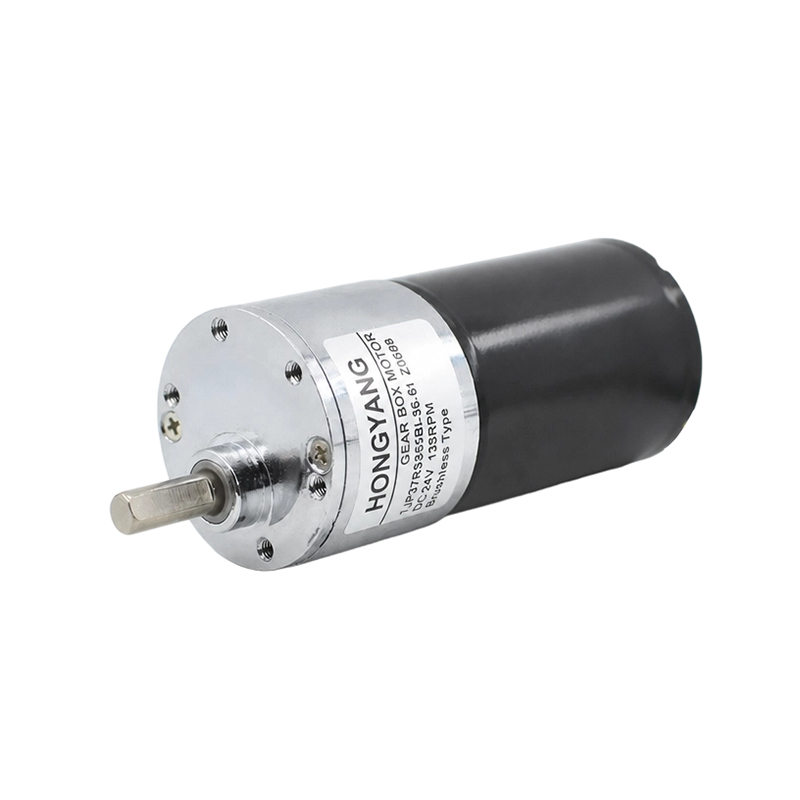
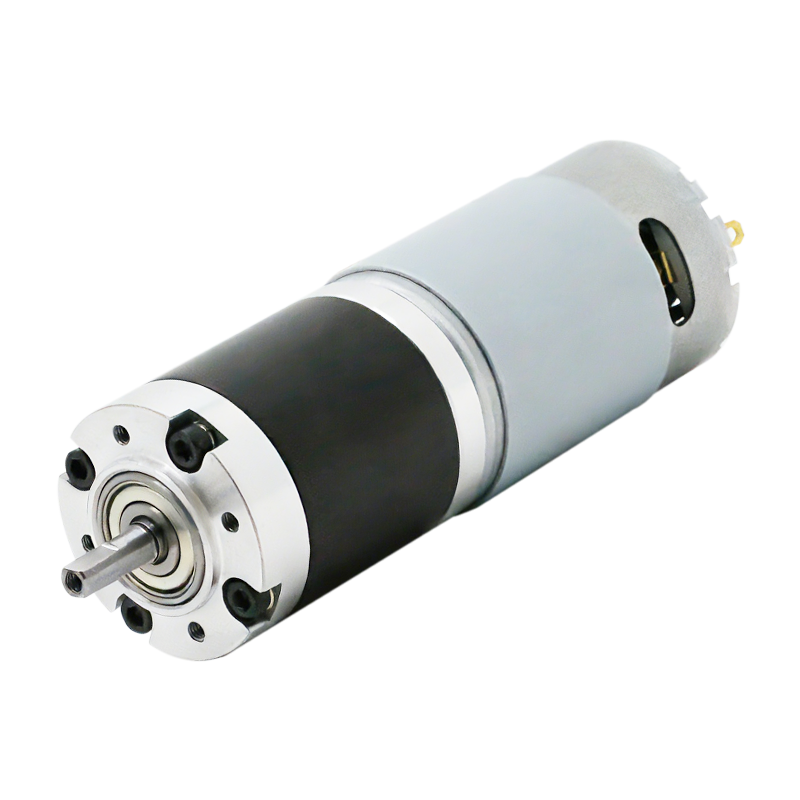
Calceis solis centrali utitur, plures planetarii anni circum se circumvagantes, et calces exteriores anuli. Onus per plures dentes calces eodem tempore distribuitur, unde fit valde altus Aureus density - calces planetarium motorem 3-5 temporibus eripere potest torques calces unitatis similiter mediocres. Effectus est princeps in 95-97% per scaena . Foedus, coaxialis (input et output eundem axem communicant), et praestantia pro roboticis, instrumentorum potentiarum et vehiculis electricis. Configuratio etiam dominans in parvis calces motoribus adhibitis in certa automatione.
Bevel Apparatus Motor
Annis conicis utitur ad potestatem in angulum transmittendi — communissime 90°, sed alii anguli possibilia sunt. Usus est cum spicula coegi et onere perpendicularis debent esse et spatium rectum angulum configurationem permittit. Communes in mixers, vectores mutationes directionem faciens, et apparatum agriculturae.
Apparatus motor armorum a Glance: Compara tabula
| Type | Efficientia | Ratio dolor | sonitus Level | Torque Density | Typical Usus |
|---|---|---|---|---|---|
| Calcar | 95-98% | 3:1 - 10:1 per scaena | Moderatus-High | Humilis-modicus | Typographi, adjumenta, nugas |
| Helical | 96-98% | 3:1 - 10:1 per scaena | low | Moderatus-High | Vectores, packaging |
| Worm | 50-90% | 5:1 - 100:1 per scaenam | low | Moderatus | Portas, levo, mixers |
| Planetarius | 95-97% | 3:1 - 10:1 per scaena | low | Ipsum Altissimum | Robotics, EVs, automation |
| Bevel | 93-97% | 1, 1; | Moderatus | Moderatus | Rectus-anglustus, mixers |
Quam parva Apparatus Motor differat ab Unitasates Industrial
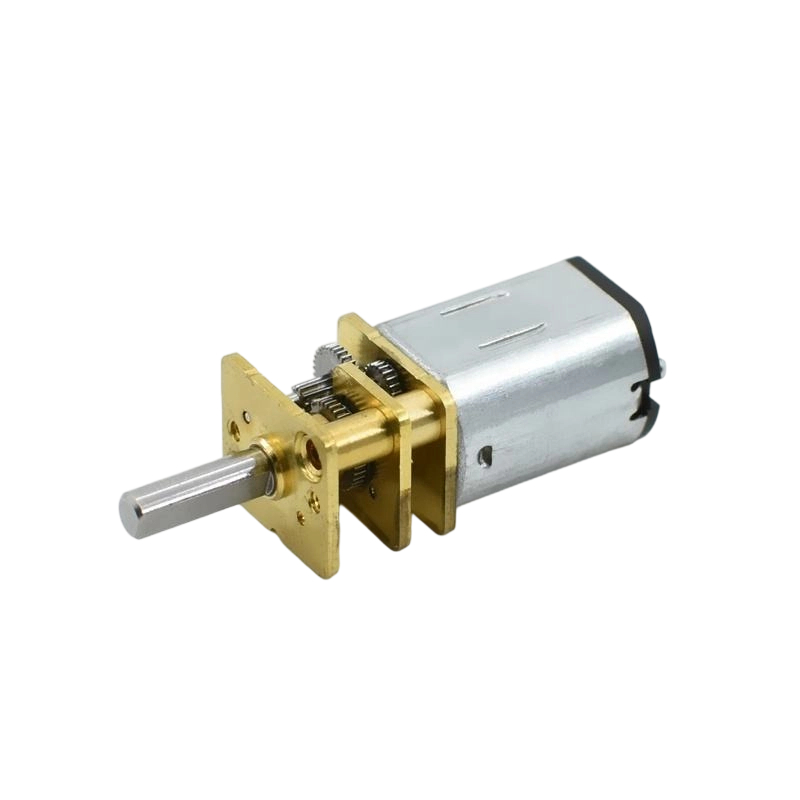
Motrix calces parva in iisdem prorsus principiis physicis cum suis versos industriae operatur, sed machinatus est propter firmitatem, humilis intentione, et torques humilis-moderari output. Minimis calces motoribus ordinantur currere on 3V ad 24V DC , produc output celeritates e I RPM ad 1,000 RPM et torques e paucis gram-centimetris usque ad plura Newtoni metra libera.
Frequentissimum parvae figurae motoris calces est motrix DC praestricta cum paribus stimulis plasticis vel metallicis vel calces planetariis, saepe N20, N30, vel TT motore per factorem formarum appellatum. Hae unitates inveniuntur in kits roboticis, machinationibus callidis domesticis, instrumentis medicis, machinationibus camerariis, et dispensatoribus automatis.
Design Differentiae in Small Apparatus Motors
- Apparatus materiae: Parvae motores calces saepe utuntur machinatis plasticis (POM, nylon) anni pro ferro ad pondus, clamorem et sumptus redigendi, sed cum limitibus oneris inferioribus, saepe sub 5 Nm torque continuo
- Integrated encoders: Multae parvae motores calces includunt opticas vel magneticas encoders in hastili motorio pro velocitate feedback et positione control - essentiali pro roboticis et cnc applicationibus
- Constructio signata: Gringo-packed, gearboxes signati, necessarium eliminare oleum lubricationis et omnem intentionem ascendentem permittunt
- Stall Aureus vs. A parvis calces motoriis aestimatur 0.5 Nm continuum equinum torquem de 1.5-2 Nm habere potest - hanc rationem intelligens impedit ne burnout in applicationibus officii intermittendi
Key Specifications ad intelligendum cum delectis Apparatus Motor
Omnis calces motoris datasheet continet summam perficiendi parametri. Sciens quomodo eas legere et applicare est essentiale ad adaptationem motoris applicationis sine super-specificatione (et overspending) vel sub-specificatione (et defectum causando).
| Specification | Unit | Quid est? | Consequentia practica |
|---|---|---|---|
| Ratio calces | X:1 | Input vices per output vicissim | Decernit output celeritatem et multiplicationem torque |
| Output Volo | RPM | Telum celeritas sub onus rated | Leo application est aequare iudicium |
| Rated Torque | Nm vel kg·cm | Continua tutum operating torque | Excedat onus torque tuto margine |
| Armen Torque | Nm vel kg·cm | Maximum Aureus ante hastile cessat | Currens apud armenti overheats motricium cursim |
| Non-Load Volo | RPM | Celeritas cum nulla onus in output hastile | Celeritas ipsa operatio erit 10-20% inferioribus |
| Rated Power | W | Continua electrica potentia initus | Decernit potestatem copia requisita |
| IP Rating | IPxx | Pulvis et humidum praesidium gradu | IP54 minimum pro velit vel infectum ambitibus |
| Backlash | arcmin vel gradus | Perdidit motus cum retro | Critica ad praecisionem positus - low backlash unitates plus constant |
AC vs. Motors Apparatus DC: Quod Type ad Motor Elige
Motor electrica intra gearbox tam magna est quam agmen calceorum. Genus motoris potentia copia requisita determinat, celeritas optionum moderatio, et opportunitas ad diversorum cyclorum officium.
DC Brushed Apparatus Motors
Typus motoris frequentissimus in parvis calces motorum est. Simplex celeritas moderatio varia intentione, convertitur per verticitatem, verticitatem, arcum, et crees ex 1.5V ad 48V DC . Perterget eget postea periodica post 500-2,000 horas operandi. Apta roboticis, accessoriis automotivis, electronicis consumptis, et applicationis quaevis pugnae possibilitate.
DC Brushless (BLDC) Apparatus Motors
Eliminate perterget utens electronic commutatio, dramatically extendit officium vitae 10,000-20000 horas . Efficacior quam motorum (85-93% efficientia), quietior, et aptior ad applicationes continuos officiorum. Require motorem moderatoris (tabulas exactoris), sumptus systematis augendi. Communes in arte medica, HVAC dampers, fuci, et automationis praecisio.
AC Induction Apparatus Motors
Directe currite a mains AC potentia (110V/220V, 50/60 Hz). Non perterget, nec commutator, robustissimus, et designatus continua 24/7 industriae operatio . Celeritas per copiam frequentiae et polorum computationem determinatur - motor polus 4 in 50 Hz circiter 1,450 RPM decurrit (celeritate synchrona minus lapsus). Celeritas variatio variabilem Coegi Frequentiam requirit (VFD). Vexillum electionis vectores, soleatus, fans, machinae industriales.
Stepper Apparatus Motors
Stepper motricium paribus cum gearbox movet in incrementis angularis precise - typically 1.8 ° per gradus (200 gradus/revolutionis) ante gearbox ulterior motum subdividit. With a 10:1 gearbox, effective resolutio fit 0.18° per gradus. Sensorem feedback non requiritur pro open-loop positionis in applicationibus levibus officiorum. Communes in 3D impressoribus, CNC machinis, et laboratorio apparatu automated.
Real-World Applications of Gear Motors by Industry
Apparatus motorum sunt inter elementa mechanica universalissima in industria moderna. Facultas ut torques continentes liberandi celeritates praecise reddit necessarias trans provincias.
- Industriae Automation: Conveyor agit, tabulas indexing rotarias, praedia miscens, extruders — motores motorum typice helical vel planetarum calces 0.1-200 kW aestimantur.
- Robotics: Articuli actuatores in armis roboticis utuntur motoribus planetariis parvis calces motoribus ad summum torques densitatis et compactionis vestigium - unum iuncturam motoriam producere. 50-300 Nm ex unitate minor capulus mug
- Dolor Home and Building Automation: Aulaea motorisatae, excaecant, serae ianuae, HVAC dampers, et actuatores valvae parvis motoribus machinis (typice 5-24V DC, 1-50 RPM) pro quiete, certa positione utuntur.
- Medical Equipment: Infusio soleatus, tabulae chirurgicae, wheelchair impelluntur, et lab analysres requirentes ultra praecisam, humilem sonum motores calces stricte EMC obsequio
- Electric Vehicula: BLDC motores calces planetarum expellunt tractus, potentia gubernandi, auxilium braking, et systemata temperatio sedes
- Cibus et Potus Processing: Mixer agitet, utrem capparis, et machinis implens utere motores calces incorrupta ferro cum IP65-IP69K ratings ad resistentiam washdown
- Dolor Electronics: Typographi, camerae, automati saponis dispensatores, et machinae capulus innituntur pacto calcar vel planetarii parvi motores calces operantes in 3-12V DC
Motricium Gear quantitati: A GRADATUS Accede
Recta inspectione impedit duos modos frequentissimos defectus: thermas onerare (incussus) et sumptus supervacuos (oversized). Sequere hanc seriem pro qualibet electione motoris calces:
- Define output celeritas (RPM); Determinare exactam celeritatem gyrationis ad output vecte requisitam. Hoc a applicatione positum est - exempli gratia TRADUCTOR cingulum movens ad 0.5 m/s in 100mm diametro cylindro indiget cylindro ut flectat circa 95 RPM.
- Adice onus torques (Nm); Torque = Force × Badius. Includunt omnem frictionem, inertiam, et onera gravitatis. Adde a officium factor of 1.25-2.0 fretus offensus oneratione et officio currendi.
- Ratio requiritur calces determinare: Ratio = motor celeritatis Output required Volo. Maxime AC inductio motorum ad 1,400-1,750 currunt RPM; minima DC motoribus ad 3,000-18,000 RPM.
- Lego genus calces: Worm for high proportion and self-densis; planetarium, pro magno torque in parvo volumine; helica ad lenis operatio continua; calcar ad simplices applicationes low-cost.
- Cognoscere scelerisque rating: Confirma motoris aestimandi vim et officium cyclum ipsas condiciones operativas inserere. Motor motor aestimatus pro S1 (officium continuum) tractat 100% currunt tempus; S3 (intermissa) est typice rated at 25-40% in tempore .
- Reprehendo environmental requisitis: Elige IP rating, range temperatus, et convenientiam materialem ad institutionem environment.
Commune Apparatus Motor Deficio Modi et Quomodo prohibendi
Motores calces in praedictis modis deficient. Modi defectus intelligendi efficit ut robustiores unitates eligere, schedulas aptas efficiendi sustentationem, et difficultates egritudinis cito cum occurrunt.
- Dens calces gestare et fovere; Per obruuntur, insufficiens lubricatio, seu contagione. Crescentem sonum producit et backlash. Impedita recta inspectione, mutationibus olei regularis (singulis 2,500-5,000 horis in unitates industriae), signantes contra contaminationem.
- Defectum ferens; Frequentissimum defectum modus in bene conservatis gearboxes. Indicia vibratio, strepitus, harundo et LABO includuntur. Partus in parvis calces motoribus typically permaneo 5,000-15,000 horas sub onus rated.
- Motor flexuosae burnout; Proventus ex cursu stabulo vel extremo oneris pro periodis protractis. A motore bis operante suo rated Aureus circiter generat quater calor - Scelerisque damnum celeri. Impeditur utendo praesidiis motoriis mensas et onera apicem recte explorans.
- Sigillum defectum et lacus oleum; Accelerat calces et gerens obturbat gerens. Inspice hastile sigilla annuatim et pone primo signum lacrymandi oleum.
- Plastic calces nudare in parvis calces motorum: Fit cum ictum onera vel condiciones stallae excedunt vires tondendas plasticae. Utere metallico machinatis parvis calces motoribus in omni applicatione cum difficultatibus arduis, vallum periculo, vel inertia onerat alta.
News
-
Peniculus DC Motor Originum et Physica Fundamenta The Peniculus DC Motor auctor est in vi electrica convertendi in motum mechanicum, eiusque historia arcte coni...
PLURA LEGE -
Quis adhuc utitur D Motor Brusheds his diebus? Motors DC Peniculus in parvis adjumenta Quamvis adoptio crescens technologiae motoris Brushless, parva adjumenta majoris...
PLURA LEGE -
Peniculus DC Motor Applications in Consumer Electronics et Smart Devices Peniculus DC Motor Munus in Consumer Electronics Design Peniculus DC Motor munus ...
PLURA LEGE
Velox Vincula
 Home
NUNTIA


Copyright © Yuyao Hongyang Micromotor Co., Ltd. All rights reserved.